Diffusion Projets Expérimentaux Scientifiques
Section outline
-
-
La Lévitation Acoustique
-
Introduction
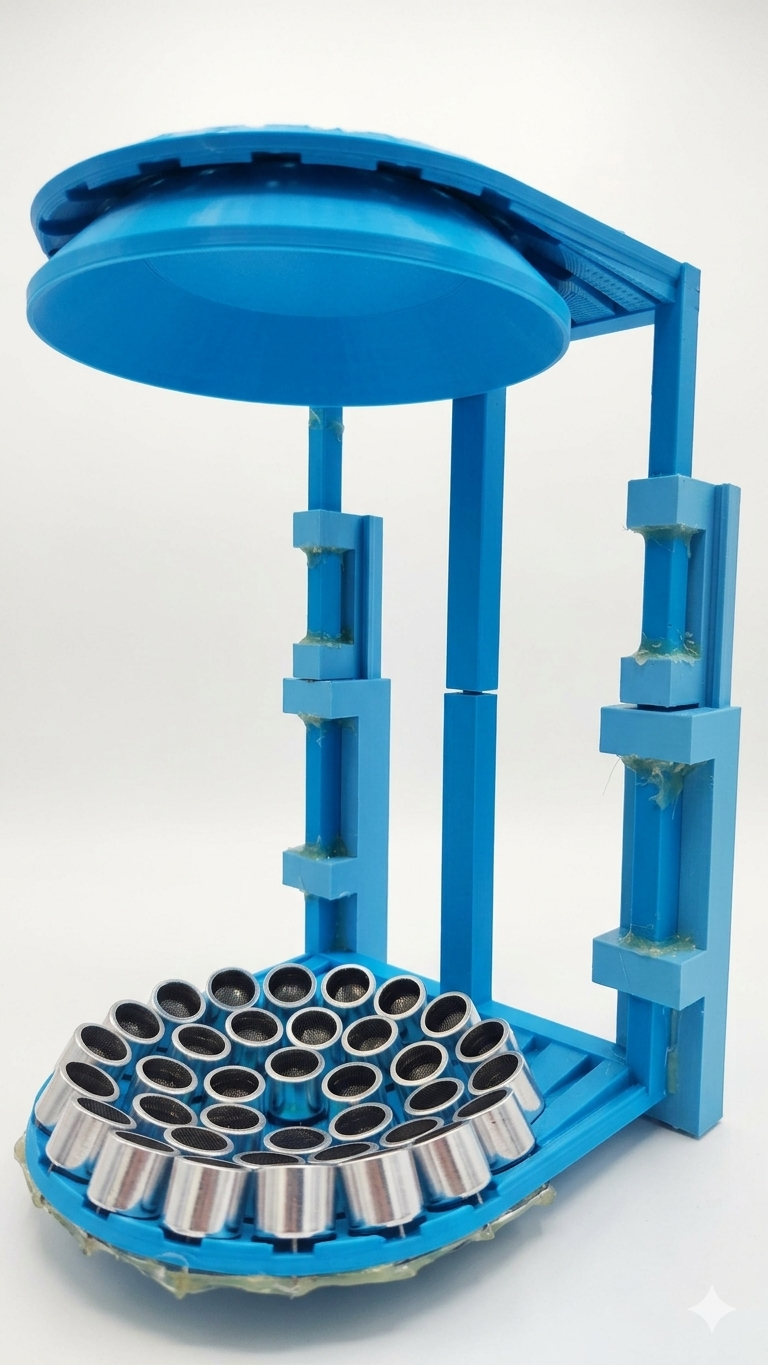
Le but principal de ce projet est de construire un lévitation acoustique à l'aide de documents trouvés sur internet. Nous allons ensuite étudier ses caractéristiques.
Problématique : Est ce qu'un lévitateur en réflexion fonctionne aussi bien qu'un lévitateur en émission ?
Objectifs : Fabriquer un lévitateur en réflexion à l'aide d'un article puis le comparer au lévitateur en émission, auquel nous avons déjà accès.
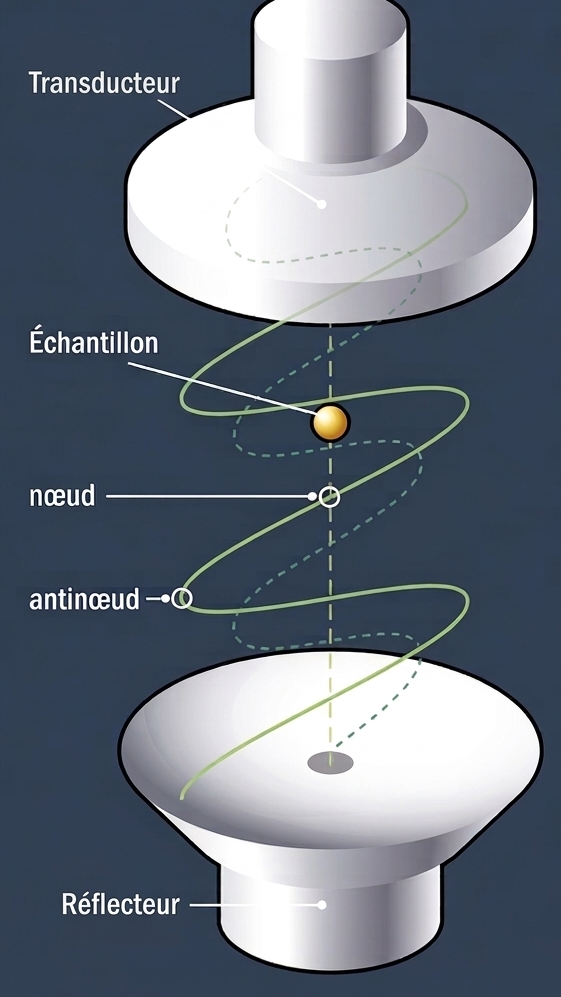
Qu'est ce qu'un lévitateur acoustique ? : C'est un appareil qui fonctionne avec des ondes stationnaires acoustiques. Celles-ci vont créer un champ de pression qui piègera de petits objets (~2mm). La force de pression due aux ondes stationnaires va donc s'opposer assez fortement au poids pour les faire léviter.
Un lévitateur en émission est différent d’un lévitateur en réflexion par la position des émetteurs. En effet, celui en réflexion va avoir une plaque d’émetteur et un réflecteur. Alors que celui de l’émission va avoir des émetteurs de chaque côté qu’il va falloir accorder pour avoir une onde stationnaire.
-
Théorie
Le lévitateur acoustique, marchant grâce aux ondes stationnaires, il faut donc bien les comprendre. Pour qu’un objet puisse léviter en équilibre, il faut que la résultante des forces appliquées sur lui soit nulle. Dans le cas du lévitateur acoustique, la force à égaler pour que cela marche est le poids $P=mg$. Il faut donc une force dans le sens opposé et de même norme : la force de pression.
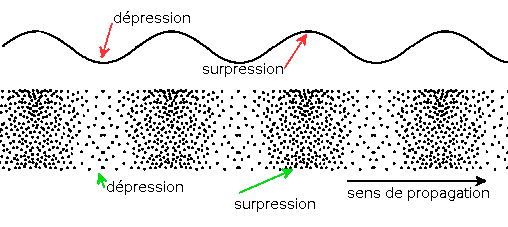 L’onde acoustique est une perturbation du milieu matériel qui se propage de proche en proche sans transfert de matière. Les molécules de matière, ici l’air, vont osciller de leur position initiale.
Une onde mécanique eut être modélisée mathématiquement par une fonction sinusoïdale : \(\text{ψ(x, t) = cos(ωt ± kx)}\) où \(\text{ω = 2πf ≡}\) la pulsation ; f ≡ la fréquence ; k = 2π/λ ≡ le nombre d’onde ; λ ≡ longueur d’onde. Selon le sens de la propagation du signal, le signe de kx va changer.
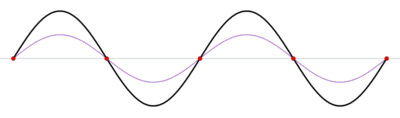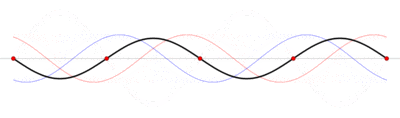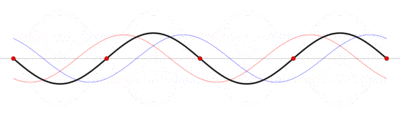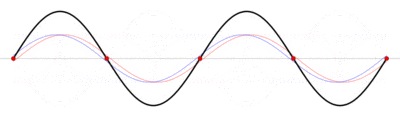
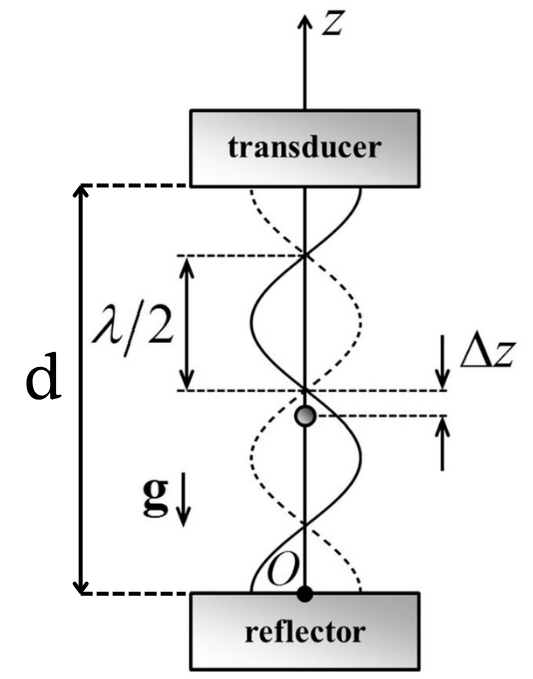
L’onde stationnaire va se créer à partir de deux ondes propagatives de même fréquence. Ici, un seul des deux côtés produit l’onde acoustique et le miroir mis en face permet de faire refléter celle-ci. Les deux ondes propagatives et de sens opposés vont donc former une onde stationnaire. On peut donc construire une fonction pour l’onde stationnaire comme étant la somme de deux ondes sinusoïdales se propageant dans des sens opposés, ce qui se traduit simplement par :
\( ψ(x, t) = cos(ωt − kx) + cos(ωt + kx) = 2 cos(kz) cos(ωt) \)
Ces ondes sont donc le produit d’une fonction dépendante du temps et d’une fonction dépendante de la position: \( ψ(x, t) = f(z).g(t) \). Elles ont la particularité d’avoir des points fixes. Ce sont les nœuds et les ventre. Les ventres sont des zones où l'amplitude de l’onde est maximale contrairement aux nœuds, ou il y a l’amplitude minimale. La distance entre deux nœuds est \( \frac{λ}{2} \) .La taille de l’objet que l’on fait léviter doit être nettement inférieur à la longueur d’onde. Pour 40 kHz, cela signifie des objets de 1 à 3 mm, comme des billes de polystyrène ou des gouttes d'eau. La distance d entre les émetteurs et le réflecteur doit être un multiple de la distance entre 2 nœuds: \( d = \frac{nλ}{2} \); n=nombre de nœuds.
La force de pression est une force par unité de surface. La propagation d’une onde sonore va ainsi provoquer une variation de pression. La force F exercée par une onde acoustique stationnaire sur un objet lévité, de rayon rs est : $$F_z = \frac{\pi R^3}{3} \cdot \frac{A^2}{\rho_0 c_0^2} \cdot k \cdot \sin(2kz) \cdot \Phi$$
On voit bien que la force de pression est proportionnelle à \( k=\frac{2πf}{c} \). Donc plus la fréquence est haute, plus la force de pression est forte. De plus cette force est aussi liée à l'amplitude de l’onde. Plus celle-ci a une amplitude importante, plus la masse possible de lever est grande.
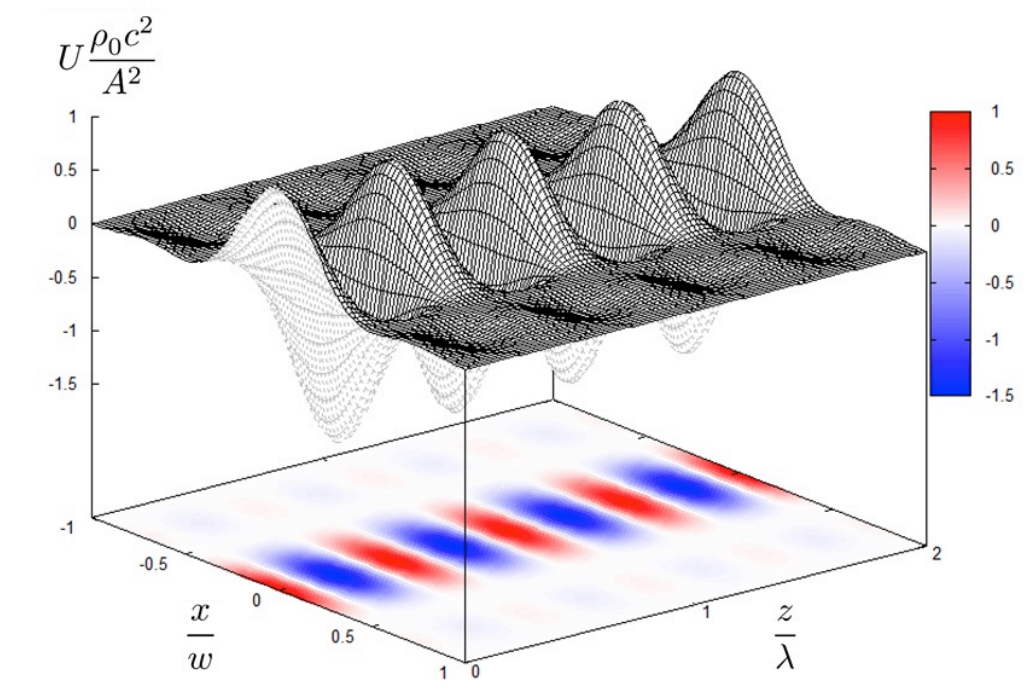
Sur ce schéma, nous pouvons visualiser les différences de pression entre les zones de surpression (en relief en rouge) et les zones de dépression (en creux en bleu). L'objet qui lévite va donc être expulsé des zones de surpression et en même temps aspiré par les zones de dépression.
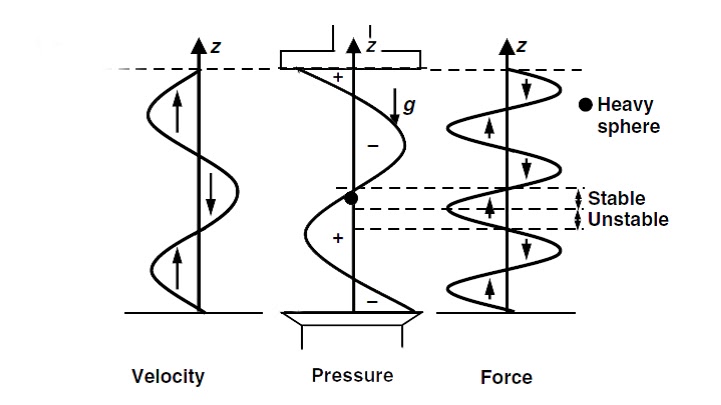
Le positionnement de l’objet en lévitation n’est pas un hasard. Lorsque la gravité agit : l'objet va se placer juste en dessous de la zone de dépression : il va descendre jusqu'à ce que la gravité soit compensée.
-
Conception et montage
Pour que notre lévitateur fonctionne comme il faut, il est impératif que le montage soit le plus précis possible. Il faut bien comprendre les points important.
Socle
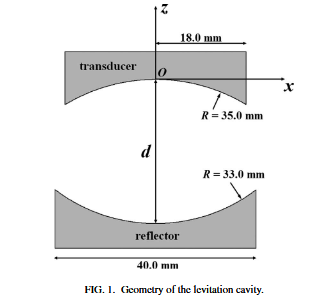
La hauteur d du lévitateur doit être un multiple de la distance entre 2 noeuds telle que : \( d =\frac{nλ}{2 } \) (n = mode)
Le rayon de courbure permet de faire converger l’énergie en un point. Toutes les ondes acoustiques partant de la surface du transducteur arrivent au même moment au point focal. Au lieu d'avoir une pression uniforme, cela crée un point de pression très intense. C'est cette surpression qui permet de soulever des objets un peu plus lourds ou de stabiliser la goutte malgré les courants d'air dans la pièce. Il faut choisir un rayon ni trop petit, car le point de lévitation serait collé au transducteur, ni trop grand car l'énergie serait trop diluée.
Le rayon de courbure du réflecteur doit être un peu plus petit pour recentrer les rayons qui se diffractent un peu.
Le modèle 3D du socle que nous avons utilisé est mis en annexe.
Electronique
Il va falloir raccorder les émetteurs à l'alimentation avec des fils.
Le flux d'énergie suit ce chemin :
Alimentation (9V-12V) → Amplificateur → Transducteurs
L'Arduino, commande l’amplificateur avec un signal de faible puissance (5V).
L'Arduino Uno
Il génère un signal carré à 40 kHz. L'amplificateur a besoin d'un signal de commande pour savoir à quelle vitesse ouvrir et fermer les vannes de courant.
-
Signal : 5V — 0V — 5V — 0V
À la sortie de l'Arduino : signal carré de commande 0-5V/ 0,02A.
L'amplificateur
Il permet d’envoyer un signal alternatif puissant aux transducteurs en suivant les commandes de la carte Arduino. Il prend le 12V de l’alimentation et l'envoie aux transducteurs en alternant le sens du courant.
À la sortie de l’amplificateur : Un signal carré de forte puissance (0-12V/ 2A).
Transducteur
Le signal de sortie est un signal alternatif. Les transducteurs piézoélectriques vont vibrer à la fréquence émise par la carte Arduino.
Les transducteurs reçoivent le 12V de l’amplificateur et le transforment en vibration mécanique.
Le câblage des 36 transducteurs
Montage en Parallèle ( soudure ) : Tous les "+" sont reliés ensemble et tous les "-" ensemble. Il faut faire attention à ce que les masse soit bien reliées entre elles
Il est important que les 36 transducteurs soient en phase.
Schéma du câblage du circuit
Dans notre cas, le lévitateur est en réflexion ce qui fait varier un peu les branchements. Il ne faut seulement qu'un coté avec des émetteurs et l'autre n'est pas branché.
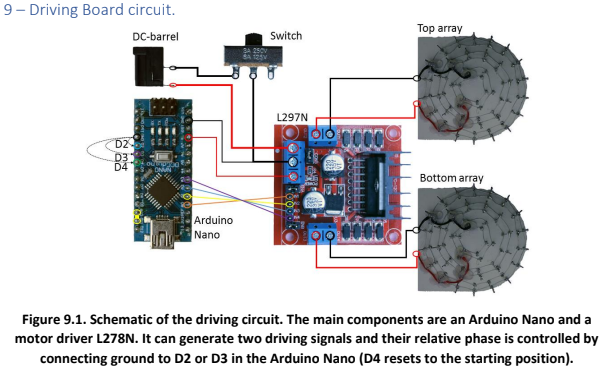
-
-
Test du matériel
Test de la polarité des émetteurs
L’émetteur ultrasonique est composé d’une céramique ultrasonique, capable de transformer l’énergie électrique en énergie mécanique et inversement. En appliquant un courant alternatif rapide, le matériau se contracte et s'étire des milliers de fois par seconde, créant ainsi une onde de pression : l'ultrason.
Brancher les pôles dans le bon sens est important pour la stabilité de notre lévitateur : La polarité détermine si, à t = 0, l’émetteur commence par émettre une compression ou une raréfaction. Si un émetteur commence par un nœud et qu’un autre commence par un ventre, alors il n’y aura pas un nœud puissant au milieu du système. Cela ne compromettrait pas totalement le fonctionnement du lévitateur mais réduirait ses performances.
Au niveau microscopique, les charges positives et négatives à l'intérieur des molécules du cristal sont réparties de manière équilibrée.
Lorsqu’on appuie sur le disque avec de petits coups secs, nous obligeons les atomes à se rapprocher. Cette contrainte mécanique déforme la structure cristalline et déplace les centres de gravité des charges positives et négatives, donc les charges ne s'annulent plus parfaitement : un surplus de charges positives s'accumule d'un côté du disque, et un surplus de charges négatives de l'autre.
Cette séparation de charges crée une différence de potentiel entre les deux faces métallisées du disque, ce que nous pouvons capter à l’oscilloscope.
Si la polarité est bien accordée dans la structure interne de l’émetteur, en créant une pression on génère une tension dans le sens positif, immédiatement suivi d’un relâchement dans l'autre sens pour reprendre sa position d’équilibre (oscillateur amorti) (cf figure 1). Si la polarité n’est pas bien accordée, nous devrions d’abord voir le pic dans le sens négatif (cf Figure 2).
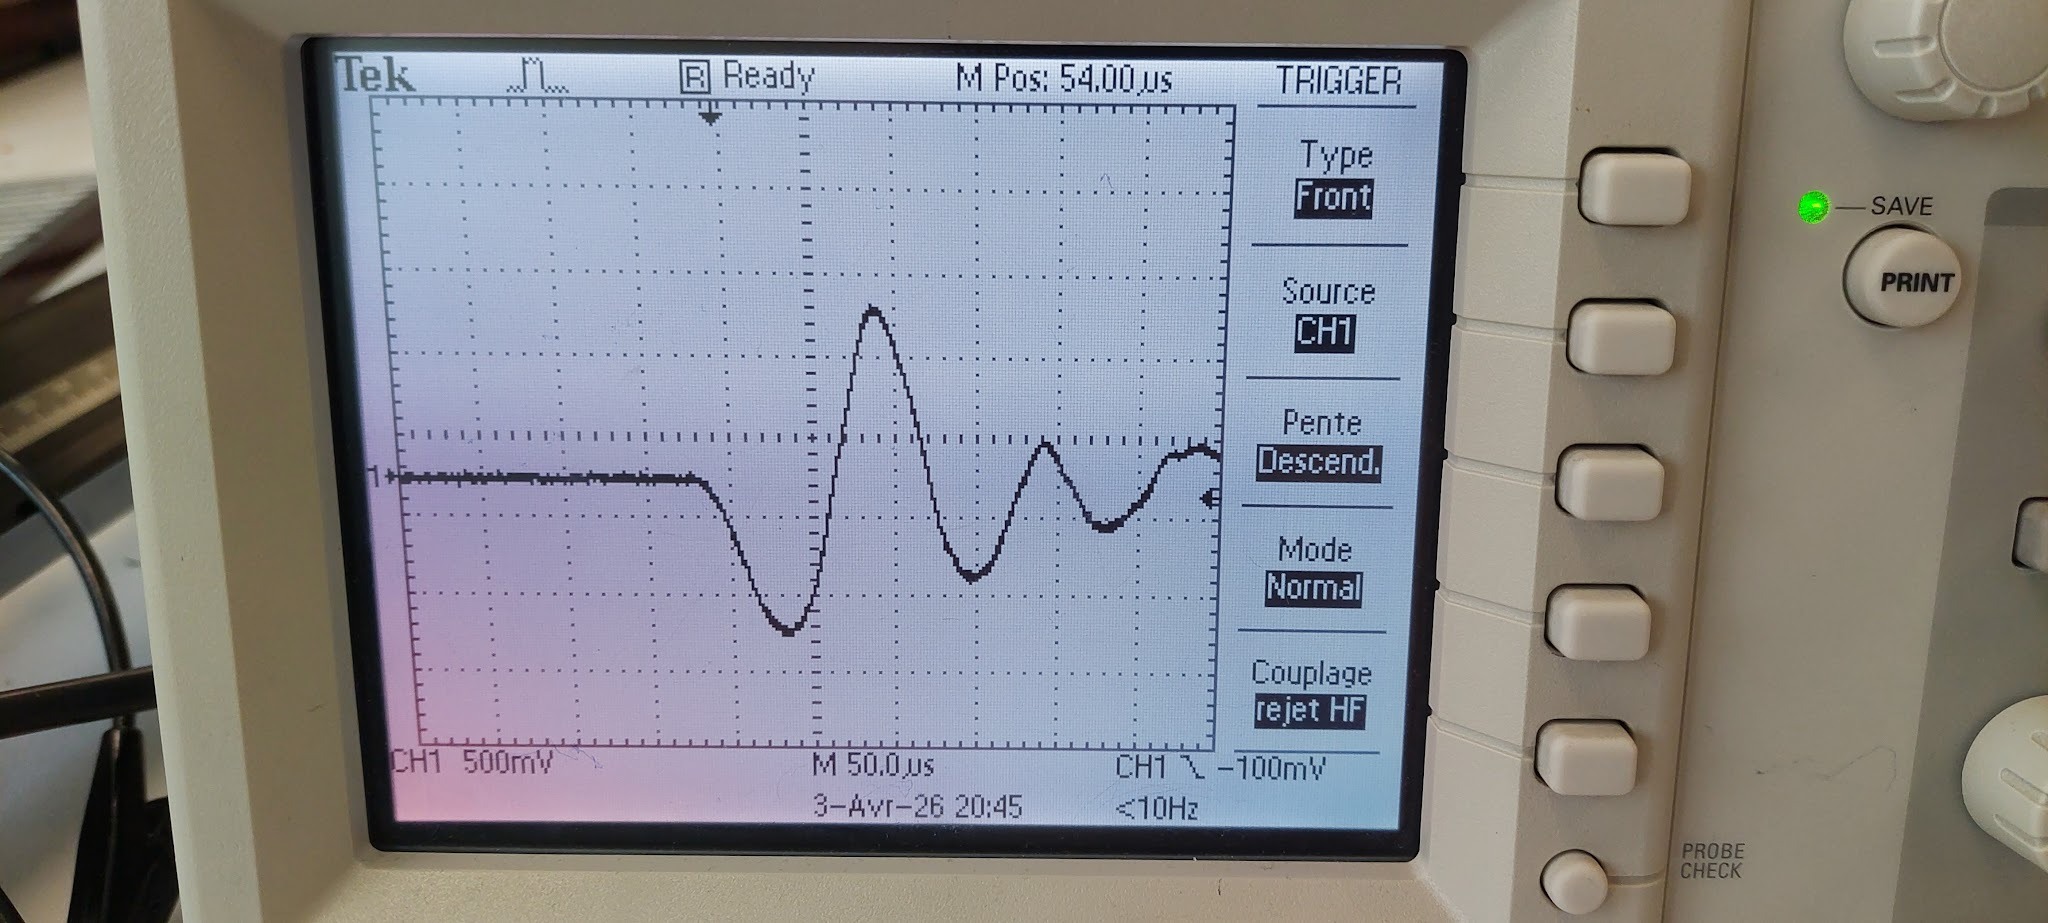
Figure 1 : Polarité bien accordée : en phase
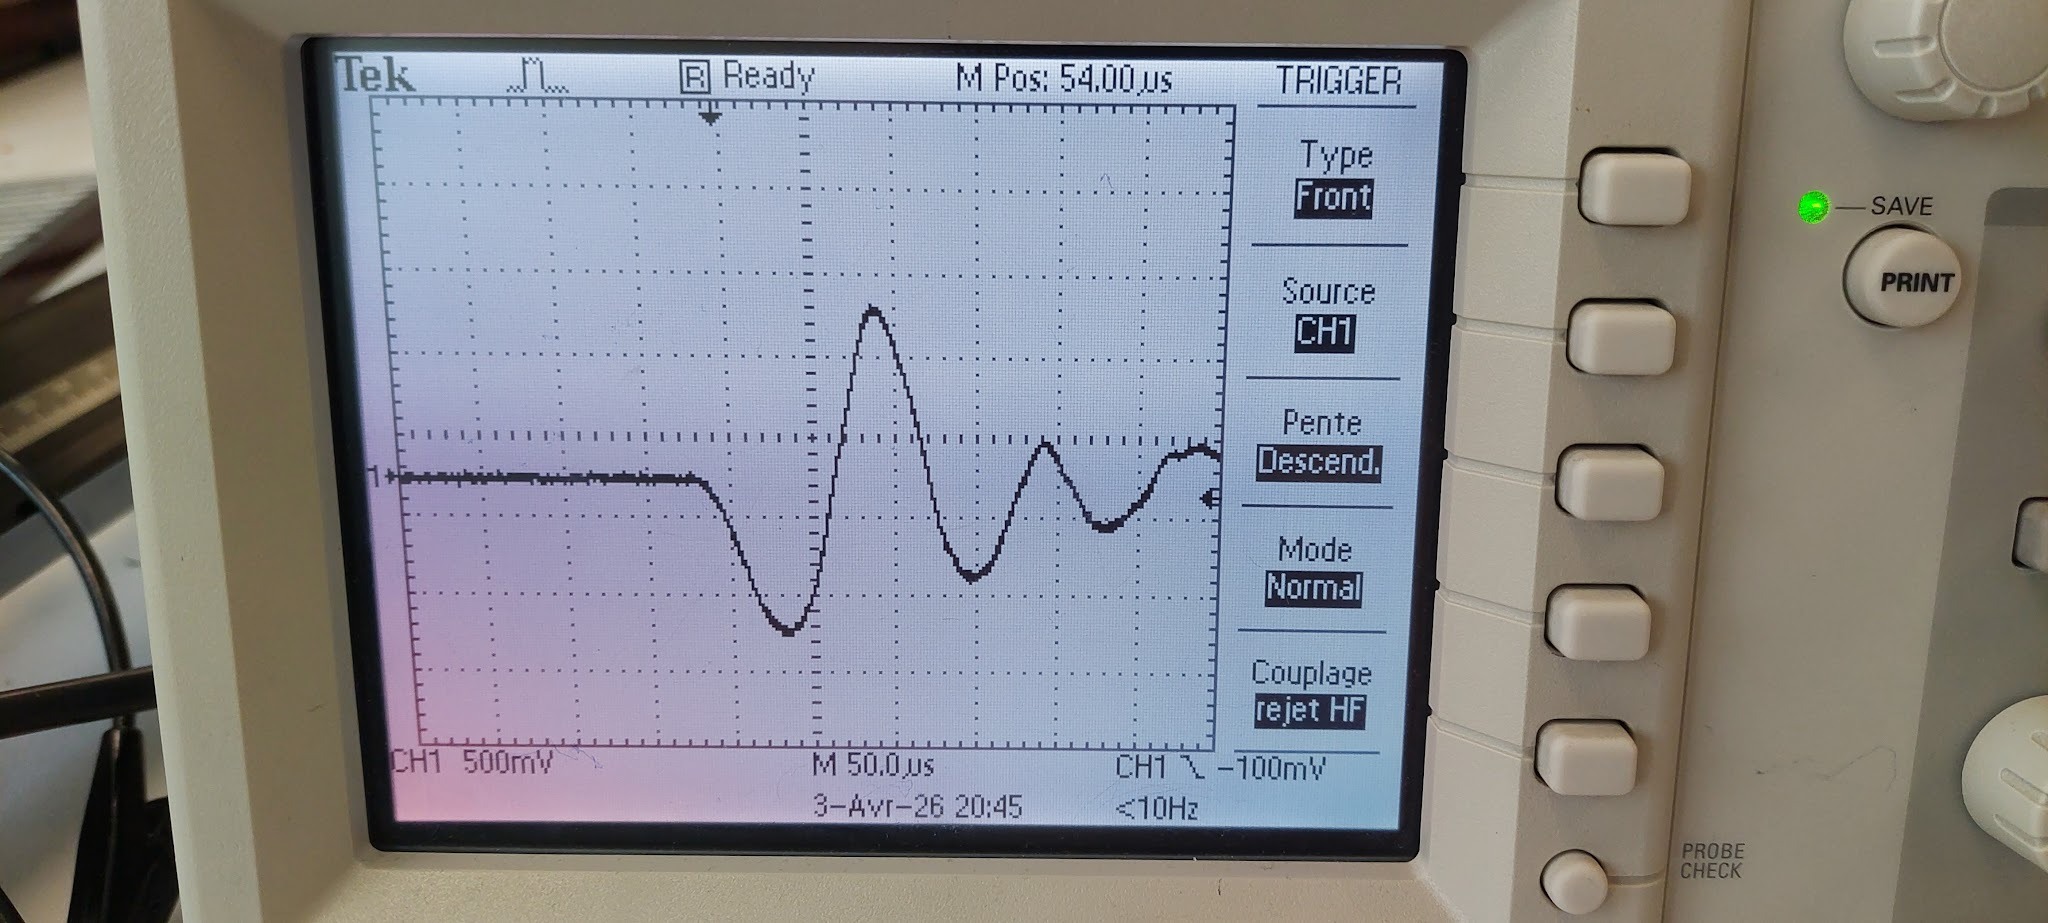
Figure 2 : polarité inversée : en opposition de phase
Pour obtenir ces courbes nous avons branché les deux pôles de l’émetteur à l’oscilloscope, puis nous avons observé les ondes en mode normal.Afin de bien monter notre lévitateur, nous avons tenu compte de la polarité effective des émetteurs. Pour les émetteurs dont la polarité est inversée, il suffit d’ inverser le sens du branchement.
Test de la fréquence de résonance
Après avoir reçu les émetteurs, nous nous sommes assuré qu’ils aient une fréquence de résonance proche les uns des autres. Pour ce faire, nous avons connecté un récepteur sur un générateur et un émetteur à l’oscilloscope. On émet un signal sinusoïdal sur l'émetteur et on fait attention à ne pas aligner les composants pour ne pas créer une onde stationnaire. On observe ainsi la fréquence de résonance de l’émetteur, et on répète cette opération avec chaque émetteur (cf figure 3)
On trouve alors que les émetteurs émettent à 40 ± 1 kHz. Nous pouvons donc construire notre lévitateur avec ces émetteurs.

Figure 3 : Schéma explicatif de l'expérience.
-
Expériences
Lévitateur en émission
Nous avons réalisé des expériences sur le lévitateur en émission mis à notre disposition afin de comparer les résultats avec ceux réalisés sur le lévitateur en réflexion construit, afin de répondre à notre problématique.
- Position des nœuds : Nous avons repéré les positions des nœuds avec l’aide de billes de polystyrènes que nous emprisonnons dans ceux-ci (cf figure 4).
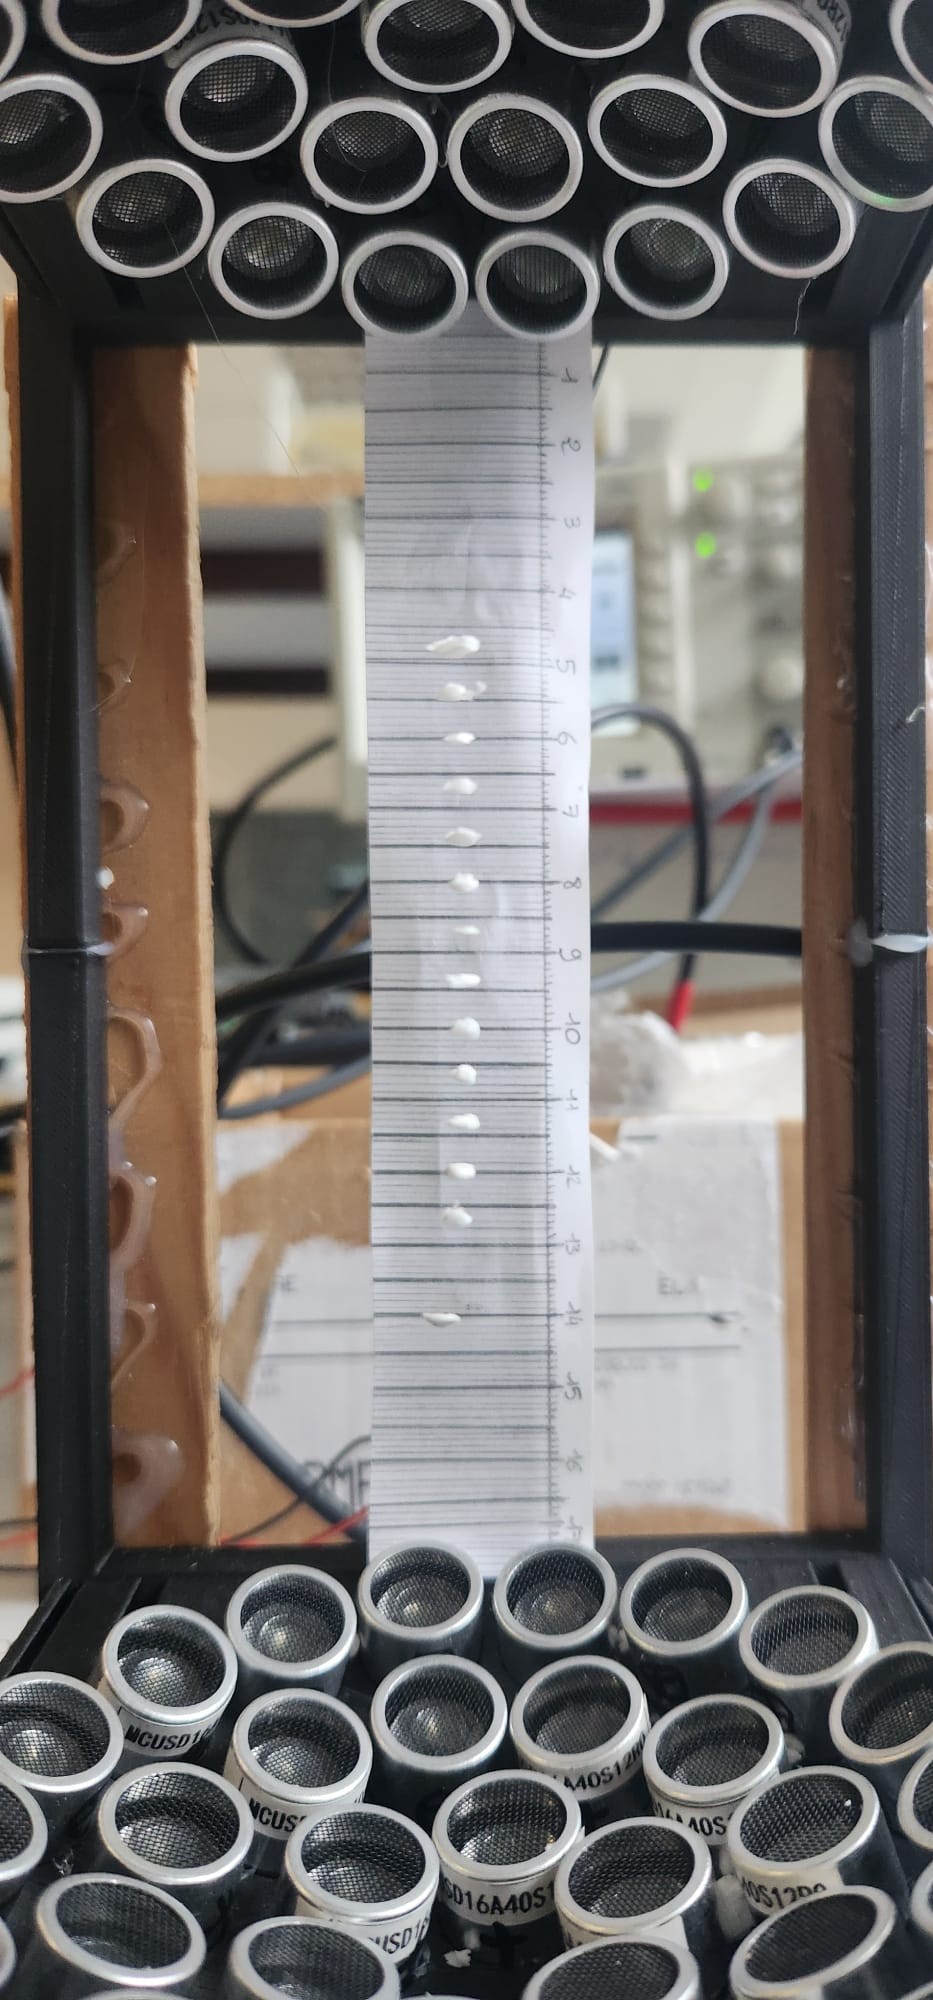
Figure 4 : photographie de notre expérience pour trouver la position des nœuds du lévitateur en émission.
Nous avons, pour ce faire, utilisé l’échelle présente au fond du dispositif, visible sur la figure 5, que nous avons ensuite ajustée à l'échelle prise au centre du dispositif (cf Annexe), ceci nous permettant d’avoir une échelle précise. Nous avons répertorié nos valeurs dans le tableau en Annexe.

Figure 5 : Schéma répertoriant la position de chaque nœud du lévitateur où il est possible de mettre un objet, par rapport au milieu.
En moyenne, les nœuds sont distants de 5,47 ± 0,36mm ; l'incertitude ne permet pas de couvrir l'écart entre notre valeur expérimentale 5,47 mm et la valeur théorique 4.25 mm. Cela indique la présence d'erreurs systématiques probables qui n'ont pas été prises en compte par l'incertitude, telles qu'un mauvais étalonnage du dispositif, une erreur de lecture (parallaxe) lors de la localisation des nœuds, ou une instabilité de la fréquence de l'onde. On peut aussi remarquer que les écart s'intensifie loin du milieu (à cause de la caméra), ce qui pourrait expliquer cette différence.
-
Lévitateur en réflexion
-
Position des nœuds
Nous avons réalisé le test de la position des nœuds sur le lévitateur en réflexion afin de comparer les résultats à ceux trouvés pour le lévitateur en émission.
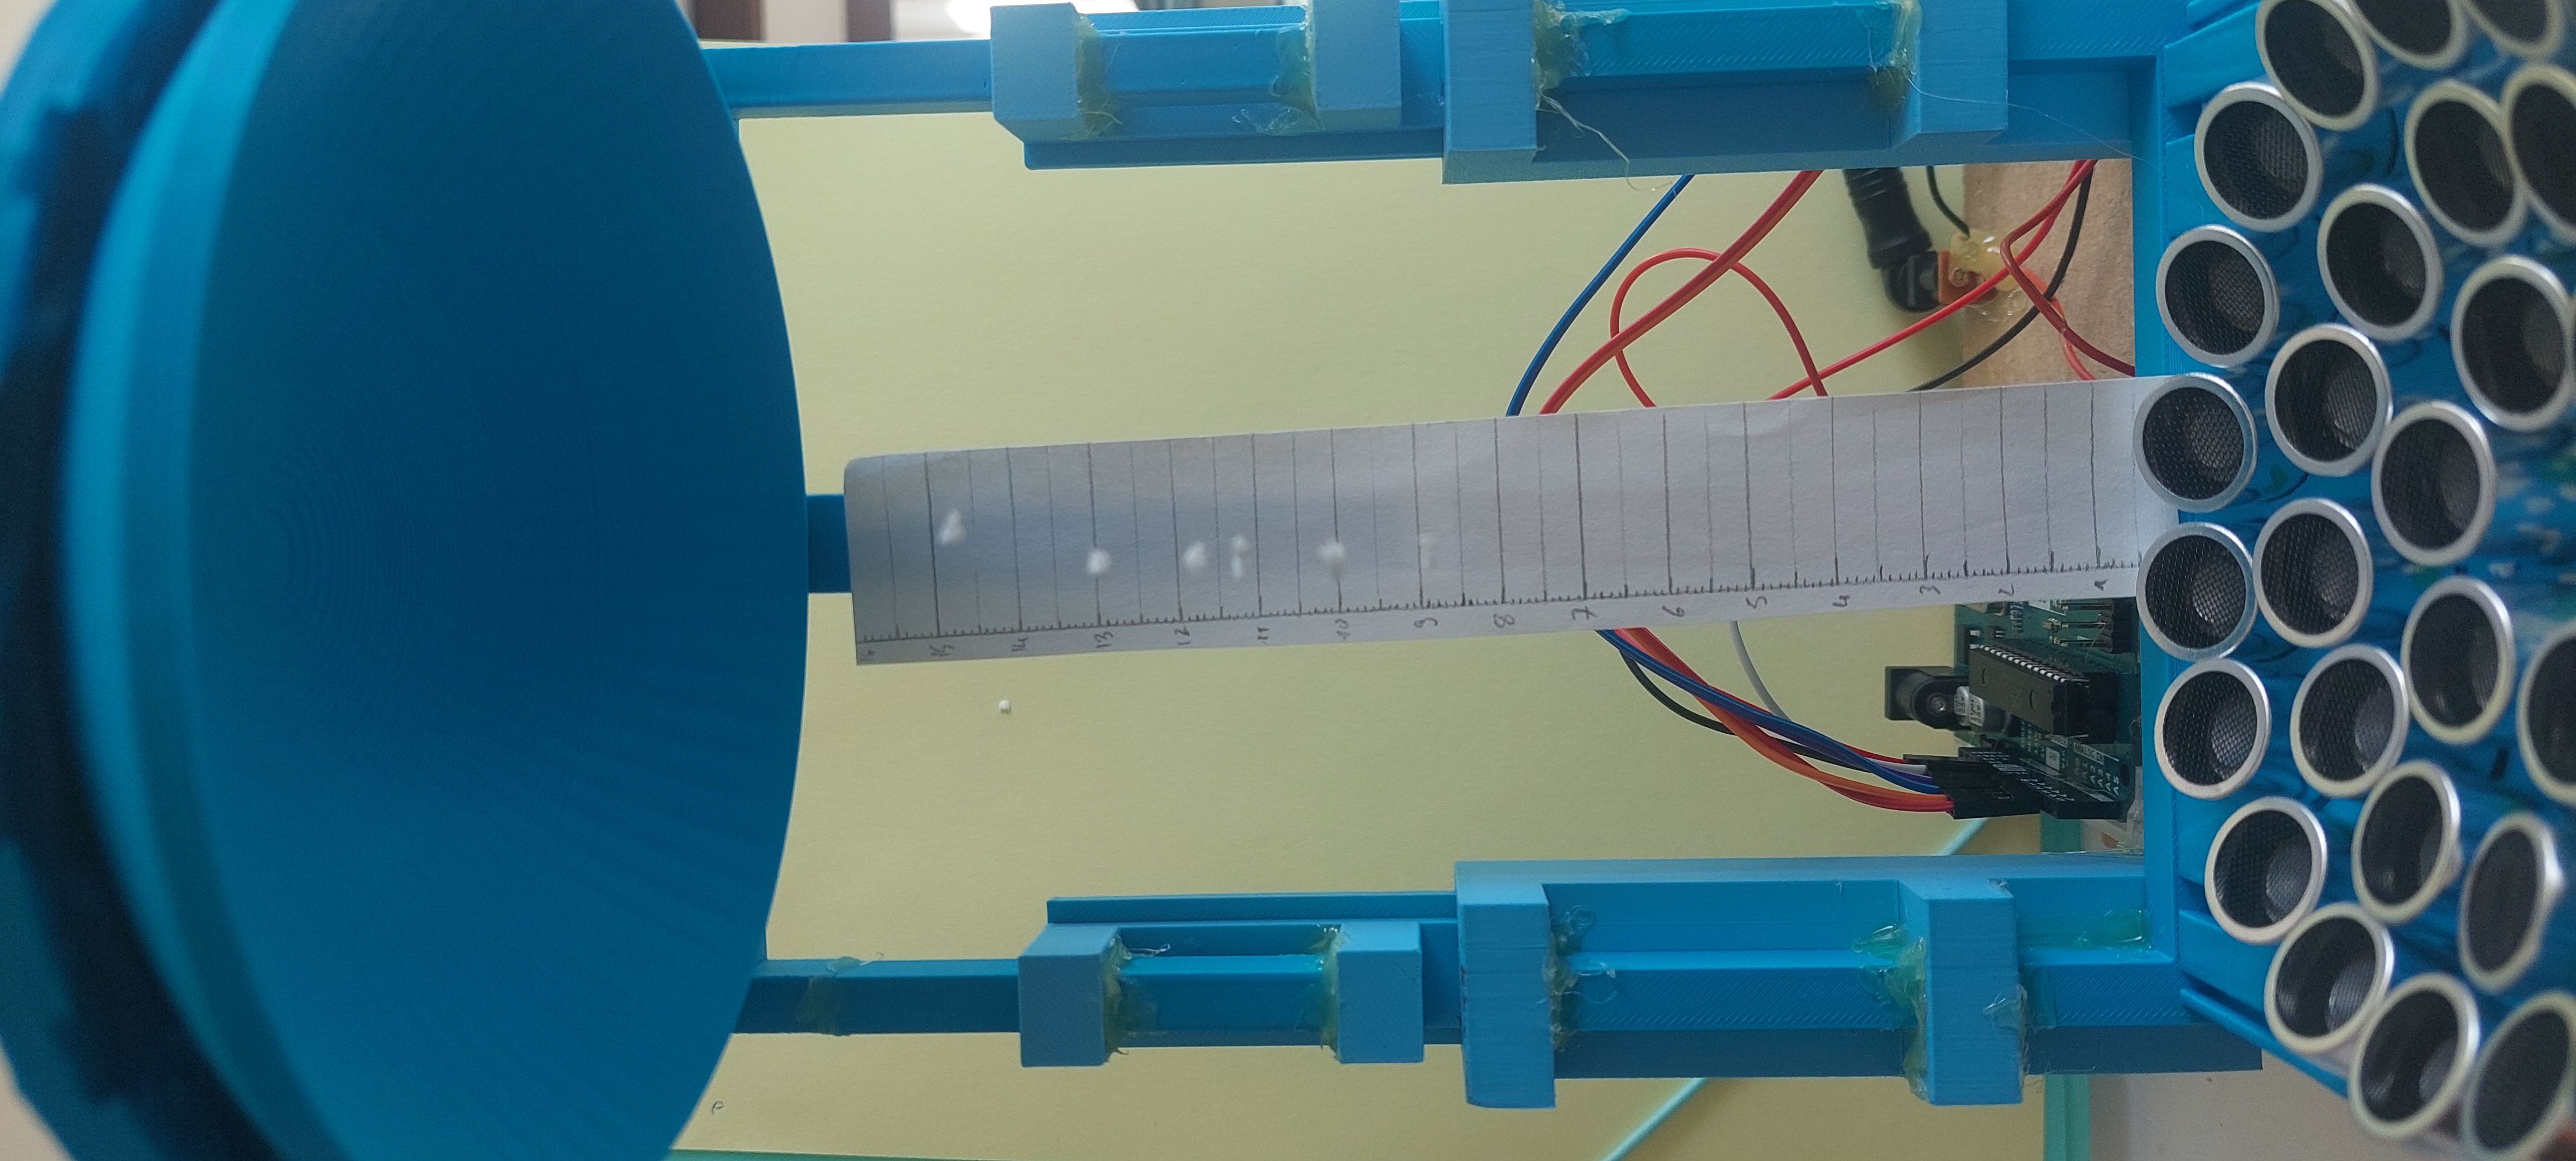
Figure 6 : photographie de notre expérience pour trouver la position des nœuds du lévitateur en réflexion.
Nous avons ajusté l’échelle de la même manière que pour le lévitateur en émission. Nous avons répertorié nos résultats dans le tableau en annexe et dans le graphe en figure 11.
Figure 7 : graphe répertoriant la position de chaque nœud du lévitateur, en fonction du décalage par rapport au centre.
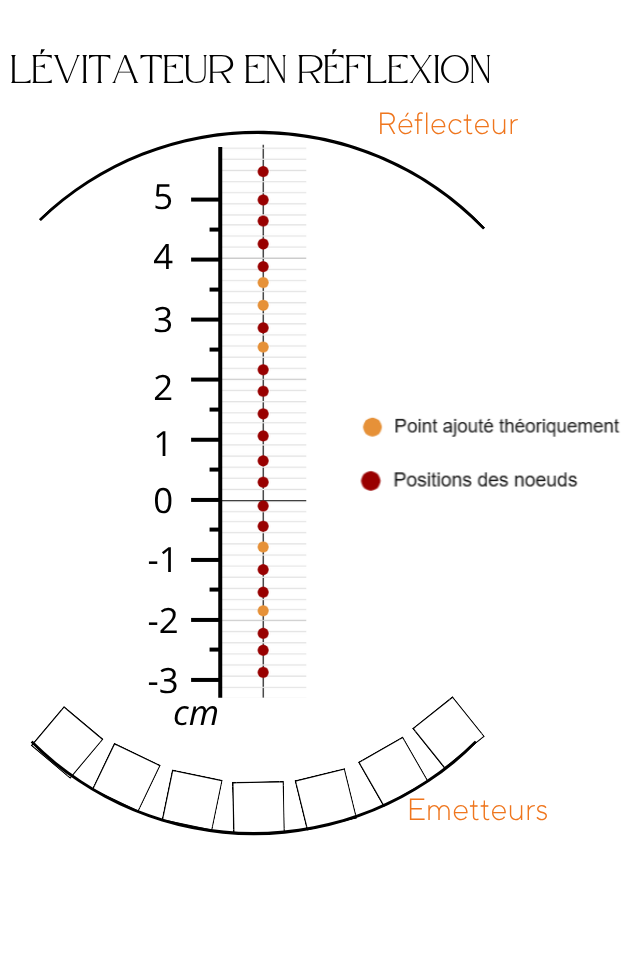
Ici l'écart moyen entre chaque nœud est de 3,7 ± 0,31 mm. On devrait avoir, de même que pour l'autre lévitateur, un écart de 4,25mm. Les mesures faites ne sont donc pas cohérentes avec la théorie. Cela pourrait s'expliquer par une incertitude humaine sous estimée ou par la géométrie de notre lévitateur qui n'est pas parfaite.
De plus l'écart entre les nœuds des 2 lévitateurs est bien différent (1,8mm de différence).
-
-
Expériences qualitatives
Nous avons essayer plusieurs type d'expériences qualitative sur chaque lévitateur. Celle ci n'ont pas pu être accompagnées de mesures et de calculs par manque de matériel de mesure adapté.
Lévitateur en émission
Nous avons observé que la stabilité des objets en lévitation dépend de leur forme. S’ils sont plats, alors ils seront plus facile à mettre en lévitation et auront une plus grande stabilité. S’ils ont des formes avec des “pics” alors, ils auront tendance à tourner sur l’axe vertical. La stabilité de lévitation est plus importante au milieu du lévitateur. Les petites boules peuvent être mises facilement contrairement aux plus grosses boules. Celles qui sont trop grosses ne peuvent pas tenir en lévitation et sont tout de suite repoussées.
Nous avons aussi essayer de faire varier les types d'objets que nous faisions léviter.
Figure 8 : Echantillons que nous avons essayer de faire léviter. (pièce pour se rendre compte de la taille)
 Les seules échantillons qui ont pu lévité sont les boules de polystyrène. Bien que la levure soit plus petite, celle qui n'a pas pu être mis en lévitation. De plus, les grandes boules de polystyrènes n'ont pas réussi non plus. On peut donc en conclure que la taille et la masse volumique sont des facteurs important pour faire léviter des objets.
Lévitateur en réflexionDans un premier temps, nous avons observé la stabilité des objets selon leur position. Contrairement au premier lévitateur, les positions les plus stables sont en haut du lévitateur et non au milieu. Cela peut s’expliquer par la diffusion de la puissance acoustique avec la distance (cf figure 9). Il y a donc une forte perte d’énergie.
Figure 9 : diagramme de directivité qui montre comment l'énergie sonore est répartie dans l'espace autour de la source.
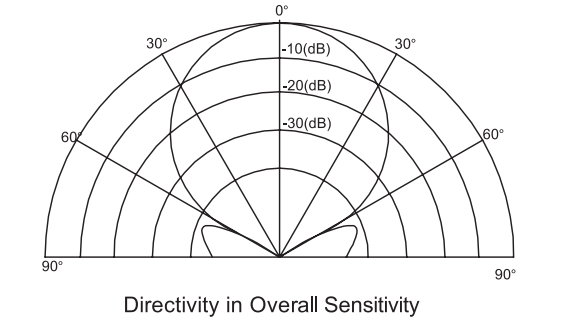
En faisant varier la taille du lévitateur cette première observation est d’autant plus marquée. Plus le miroir est loin des émetteurs, plus il est dur de mettre un objet en lévitation. On peut par ailleurs observer que plus la hauteur est grande, plus les objets en lévitation se décale de l'axe centrale.
Figure 10 : Photo du lévitateur en réflexion montrant la non coaxialité des objets en lévitation lorsque la hauteur est augmentée

Nous avons pu faire varier la hauteur doucement en laissant les objets en lévitation. On observe donc le mouvement des nœuds en fonction de la hauteur. Lorsque le lévitateur est dans sa hauteur la plus petite, toutes les boules sont sur un même axe vertical. Lorsque l’on augmente cette hauteur, les boules (positionnée sur la partie supérieure du lévitateur) vont monter. A une distance assez grande, les boules se déplaceront de l’axe centrale pour se répartir sur les cotés.
Nous avons pu changer la puissance envoyée aux émetteurs. En augmentant la puissance, la stabilité est plus importante. Cela se traduit par la simplicité à positionner un objet et le fait qu’il tombe plus difficilement. L’augmentation du voltage a permis de tenir les objets sur une plus grande hauteur.
-
-
-
-
Background Colour
Text Colour
Font Face
Font Kerning
Font Size
Image Visibility
Letter Spacing
Line Height
Link Highlight
Paragraph Width
Text Alignment