Diffusion Projets Expérimentaux Scientifiques
Résumé de section
-
-
-
II. Théorie
1.Biomécanique du saut
Trois types de sauts sont comparés, du geste le plus simple au geste complet :
-Saut A : Squat Jump (SJ) : le sujet part d’une position accroupie statique et saute sans mouvement préparatoire vers le bas. Aucun étirement musculaire préalable. Ce saut est considéré comme la référence “force pure”. Le mécanisme dominant est la contraction concentrique pure des muscles.
-Saut B: Countermovement Jump (CMJ) sans bras : le sujet part debout, descend rapidement jusqu’à une position fléchie, puis enchaîne immédiatement le saut. Le cycle étirement‑détente permet le stockage et la restitution d’énergie élastique.
-Saut C: CMJ avec balancement des bras : identique au saut B, mais les bras sont libres et participent activement à l’impulsion, ajoutant une contribution dynamique supplémentaire.
La comparaison B vs A quantifie l’apport de l’énergie élastique.
La comparaison C vs B quantifie l’apport du balancement des bras.
À partir des signaux de la plateforme de force, on extrait :
-
Force verticale F(t)
-
Impulsion I = ∫F(t) dt (liée à la variation de quantité de mouvement)
-
La vitesse d’envol \( v_0 \) et la hauteur de saut \( h= \frac{v_0^2}{2g} \)
Ces grandeurs permettent de comparer quantitativement l’influence de la technique sur la performance.
Le protocole expérimental détaillé (position de départ, angles, consignes d’atterrissage hors plateforme, critères de validation d’un essai) est présenté en annexe.
2.Dynamique et mécanique du mouvement
Lors d’un saut vertical, le mouvement du sujet est principalement régi par les interactions mécaniques entre le corps et le sol. Lorsque le sujet exerce une poussée sur le sol à l’aide de ses membres inférieurs, le sol exerce en retour une force opposée appelée force de réaction du sol. Ces deux forces constituent un couple action-réaction décrit par la troisième loi de Newton : elles possèdent la même intensité et la même direction, mais des sens opposés. La force exercée par le sujet sur le sol est dirigée vers le bas, tandis que la réaction du sol est dirigée vers le haut.
Cette force de réaction du sol joue un rôle fondamental dans la réalisation du saut vertical puisqu’elle est directement responsable de l’accélération du corps pendant la phase d’impulsion. Lorsque le sujet est immobile, la réaction du sol compense simplement le poids du corps et la résultante des forces est nulle. En revanche, lors de l’impulsion, le sujet augmente fortement la force appliquée au sol afin de produire une accélération verticale positive. La réaction du sol devient alors supérieure au poids du corps, ce qui permet au centre de masse du sujet d’acquérir une vitesse verticale croissante jusqu’au décollage.
L’application du principe fondamental de la dynamique au sujet permet de relier les forces appliquées au mouvement du centre de masse :
\( m \vec{a} = \vec{R} - m \vec{g} \)
où :
-
\( m \) représente la masse du sujet ;
-
\( \vec{a} \) l’accélération verticale du centre de masse ;
-
\( \vec{R} \) la force de réaction du sol ;
-
\( m \vec{g} \) le poids du sujet.
Cette relation montre que l’accélération du corps dépend directement de la différence entre la réaction du sol et le poids du sujet. Plus la réaction du sol est importante, plus l’accélération produite est élevée. La force de réaction du sol constitue donc un paramètre essentiel dans l’analyse biomécanique du saut vertical.
L’évolution de cette force au cours du temps permet également de caractériser les différentes phases du mouvement. Pendant la phase de préparation, la réaction du sol varie en fonction des mouvements du sujet. Lors de l’impulsion, elle augmente fortement afin de permettre la production de vitesse verticale. Après le décollage, la réaction du sol devient nulle puisque le sujet n’est plus en contact avec la plateforme. Enfin, lors de la réception, une nouvelle augmentation importante de la force est observée afin d’amortir l’impact au sol.
La performance d’un saut vertical ne dépend pas uniquement de la valeur maximale de la force produite par le sujet. La durée pendant laquelle cette force est appliquée joue également un rôle essentiel. Pour prendre en compte simultanément l’intensité de la force et son temps d’application, on utilise la notion d’impulsion mécanique.
L’impulsion correspond à l’intégrale de la force appliquée au cours du temps :
\( J = \int F(t) dt \)
D’après le théorème de l’impulsion, cette grandeur est directement liée à la variation de quantité de mouvement du sujet :
\( J = m \Delta v \)
Ainsi, plus l’impulsion produite pendant la phase d’appui est importante, plus la variation de vitesse du centre de masse est élevée. L’impulsion mécanique constitue donc un indicateur pertinent pour évaluer la performance du saut vertical.
Dans le cadre de cette étude, l’analyse de la réaction du sol au cours du temps permet d’estimer l’impulsion produite par le sujet lors de l’impulsion. Cette grandeur est ensuite utilisée afin de déterminer la vitesse verticale du centre de masse au moment du décollage.
Après le décollage, le sujet n’est plus en contact avec le sol et son mouvement peut être assimilé à un mouvement balistique soumis uniquement à l’action de la pesanteur. La vitesse verticale acquise lors de l’impulsion détermine alors directement la hauteur maximale atteinte pendant le saut.
La hauteur du saut dépend donc directement de la vitesse d’envol du sujet. Une augmentation même faible de cette vitesse peut entraîner une augmentation importante de la hauteur atteinte. Cette relation explique pourquoi l’étude de la réaction du sol, de l’impulsion mécanique et de la vitesse verticale constitue un élément central dans l’analyse biomécanique du saut vertical.
Le saut vertical peut être étudié à l’aide des lois fondamentales de la mécanique. Lors de l’impulsion, le sujet exerce une force sur la plateforme tandis que celle-ci exerce en retour une force de réaction permettant l’accélération du corps vers le haut. L’étude dynamique du mouvement repose donc sur l’application du principe fondamental de la dynamique aux différents éléments du système.
Dans un premier temps, le système étudié est la plateforme instrumentée. Celle-ci est constituée d’une planche mobile reliée à une base fixe par l’intermédiaire de dix ressorts. Lors du saut, la planche supérieure subit plusieurs actions mécaniques :
-
le poids de la plateforme ;
-
le poids du sujet ;
-
la force de rappel exercée par les ressorts ;
-
la force de poussée exercée par le sujet.
L’application du principe fondamental de la dynamique à la plateforme conduit à :
\( \sum \vec{F} = m \vec{a} \)
En projetant les forces selon l’axe vertical, il est possible d’écrire :
\( m_{pl} \vec{a}= \vec{F_r}+ \vec{P_{pl}} + \vec{P} + \vec{F_{poussée}} \)
où :
-
\( m_{pl} \)représente la masse de la plateforme mobile ;
-
\( \vec{a} \) l’accélération verticale de la plateforme ;
-
\( \vec{F_r} \)la force de rappel des ressorts ;
-
\( \vec{P_{pl}} \)le poids de la plateforme ;
-
\( \vec{P} \) le poids du sujet ;
-
\( \vec{F_{poussée}} \) la force exercée par le sujet sur la plateforme.
Le déplacement vertical de la plateforme est mesuré grâce à un potentiomètre placé au centre du dispositif. À partir de cette mesure, l’accélération de la plateforme peut être obtenue par dérivation temporelle du déplacement :
\( a(t)= \frac{d²x(t)}{dt²} \)
La force de rappel des ressorts est déterminée à l’aide de la loi de Hooke:
\( F_r=-kz \)
où k correspond à la raideur équivalente totale des ressorts et z au déplacement vertical mesuré.
La connaissance de ces différentes grandeurs permet alors d’isoler la force de poussée exercée par le sujet au cours du saut.
Dans un second temps, le sujet est étudié comme un point matériel dont le mouvement est assimilé à celui de son centre de masse. L’application du principe fondamental de la dynamique au sujet permet d’obtenir l’évolution de son accélération verticale :
\( m \vec{a} = \vec{F_{poussée}}- m \vec{g} \)
L’intégration de l’accélération permet ensuite de déterminer la vitesse verticale du centre de masse au cours du temps. La vitesse obtenue au moment du décollage correspond à la vitesse d’envol du sujet.
Enfin, en supposant les frottements négligeables, la hauteur maximale du saut peut être estimée grâce à la conservation de l’énergie mécanique entre l’instant du décollage et le sommet de la trajectoire :
\( \frac{1}{2}mv_0^2 =mgh \)
Cette relation conduit à l’expression de la hauteur maximale atteinte:
\( h = \frac{v_0^2}{2g} \)
L’ensemble de cette démarche permet ainsi de relier les mesures expérimentales obtenues par la plateforme aux paramètres biomécaniques caractérisant la performance du saut vertical. ajouter schéma force de la planche et schéma force du sujet et pourquoi pas figure chronologique du saut.
3. Mesure de la force : plateforme
Une plateforme de force est un dispositif expérimental permettant de mesurer les forces exercées par un sujet sur le sol, typiquement lors d'un appui ou d'un saut. Le principe général consiste à placer une surface rigide sur des capteurs qui transforment une déformation mécanique en signal électrique. Après étalonnage, on accède à l'évolution temporelle de la force verticale F(t).
Dans ce projet, nous ne mesurons pas directement la force. Nous mesurons le déplacement vertical d'une plateforme mobile, puis nous utilisons la loi de Hooke et le principe fondamental de la dynamique pour retrouver à la force exercée. La plateforme joue donc le rôle d'un capteur de force indirect.
La conception doit satisfaire plusieurs exigences : supporter des forces de l'ordre de 2 à 3 fois le poids du corps (soit environ 1400–2100 N pour un sujet de 70 kg), présenter une relation déplacement-force linéaire sur toute la plage de mesure et offrir une raideur suffisante pour que le déplacement statique sous le poids du sujet reste de l'ordre du millimètre.
Compte tenu de ces contraintes, nous avons opté pour une structure simple : deux plaques de bois superposées (contreplaqué épais), reliées par un ensemble de ressorts. La plaque inférieure est fixe, la plaque supérieure est mobile verticalement. Le déplacement relatif est mesuré par un potentiomètre placé au centre (voir partie II.4).
La transmission de l'effort vertical entre les deux plaques est assurée par dix ressorts hélicoïdaux identiques, disposés symétriquement en cercle. Cette symétrie garantit une répartition uniforme de la charge et limite les risques de basculement.
Chaque ressort suit la loi de Hooke dans son domaine linéaire : \( F_i=-k_i. \Delta z_i \). En supposant tous les ressorts identiques et un mouvement purement vertical (pas de basculement), le déplacement Δz est le même pour tous. La force de rappel totale exercée par les ressorts sur la plaque mobile est alors :
\( F_{ressorts} =-( \sum{k_i}) \Delta z=-K \Delta z \) avec \( K = 10 k_{ind} \)
En mesurant Δz(t) par potentiomètre (cf. partie II.4), on accède à la force de rappel, puis, par application du principe fondamental de la dynamique à la plaque mobile, à la force de poussée exercée par le sujet.
Le choix de dix ressorts plutôt qu'un petit nombre offre une meilleure répartition des contraintes limitant les risques de déformation permanente, une meilleure stabilité grâce aux plusieurs points d'appui, et assure un comportement global linéaire même si un ressort présente un léger défaut. En contrepartie, la raideur équivalente K doit être choisie avec soin: trop faible, la plateforme s'enfonce excessivement ; trop élevée, le déplacement devient trop faible pour être mesuré précisément par le potentiomètre.
4. Capteur de déplacement: Potentiomètre
Afin de mesurer le déplacement vertical de la plateforme instrumentée, un potentiomètre linéaire a été utilisé comme capteur de déplacement. Le potentiomètre est un composant électrique à résistance variable permettant de convertir un déplacement mécanique en une tension électrique mesurable.
Le capteur est fixé verticalement au centre de la plateforme, entre la planche mobile supérieure et la structure inférieure fixe. Lorsque le sujet exerce une force sur la plateforme, les ressorts se compressent et entraînent un déplacement vertical de la planche supérieure. Ce mouvement provoque alors le déplacement de l’axe du potentiomètre, ce qui modifie la valeur de la résistance interne et donc la tension mesurée en sortie.
Le potentiomètre est alimenté par la carte Arduino à l’aide de trois connexions :
-
une borne reliée à une tension de 5 V ;
-
une borne reliée à la masse (GND) ;
-
une borne de sortie reliée à une entrée analogique de la carte Arduino (A0).
La carte Arduino réalise ensuite une conversion analogique-numérique afin de transformer la tension mesurée en données exploitables numériquement.
L’utilisation d’un potentiomètre présente plusieurs avantages dans le cadre de cette étude :
-
simplicité de mise en œuvre ;
-
faible coût ;
-
mesure continue du déplacement ;
-
compatibilité avec l’acquisition Arduino.
Ce capteur permet ainsi de suivre en temps réel les variations de position verticale de la plateforme pendant les différentes phases du saut.
Le déplacement vertical de la plateforme est obtenu à partir de la tension délivrée par le potentiomètre. Afin de relier précisément la tension mesurée au déplacement réel du capteur, une phase d’étalonnage a été réalisée expérimentalement.
Pour cela, plusieurs positions connues du potentiomètre ont été imposées, puis les tensions correspondantes ont été mesurées à l’aide de la carte Arduino. Les résultats obtenus permettront de tracer une courbe représentant l’évolution de la tension en fonction du déplacement.
L’étalonnage du capteur permet d’établir une relation entre la tension mesurée et le déplacement du potentiomètre. Les résultats détaillés de cette étude ainsi que la relation obtenue seront présentés plus loin dans la partie consacrée à l’étalonnage du système de mesure.
Les déplacements obtenus sont ensuite utilisés pour déterminer la compression des ressorts, puis les forces appliquées à la plateforme grâce à la loi de Hooke et le PFD.
Bien que le potentiomètre permette une mesure simple et efficace du déplacement de la plateforme, certaines limites expérimentales doivent être prises en compte.
Tout d’abord, la précision des mesures dépend directement de la qualité de l’étalonnage réalisé. Des erreurs peuvent apparaître lors du positionnement du capteur ou lors de la lecture des tensions mesurées. De plus, la conversion analogique-numérique de la carte Arduino possède une résolution limitée, ce qui introduit une incertitude sur les valeurs acquises.
Le système peut également être sensible à différentes perturbations expérimentales telles que :
-
les vibrations de la structure ;
-
les jeux mécaniques entre les pièces ;
-
les frottements ;
-
le bruit électrique de l’acquisition.
Par ailleurs, le potentiomètre possède une course maximale de déplacement qu’il ne faut pas dépasser afin d’éviter toute détérioration du capteur. De la même manière, la plateforme instrumentée ne peut supporter qu’une charge maximale limitée par les caractéristiques mécaniques des ressorts et de la structure.
Le potentiomètre constitue donc une solution adaptée pour mesurer les faibles déplacements verticaux de la plateforme dans le cadre de cette étude.
5. Centre de masse et estimation de la hauteur du saut
Le centre de masse (ou centre de gravité) d'un système matériel est le point où l'on peut considérer que toute la masse du système est concentrée pour l'étude des mouvements de translation. Pour un ensemble de points matériels de masses
\( m_i \) et de positions \( r_i \), sa position est donnée par :
\( \vec{G} = \frac{ \sum{m_i \vec{r_i}} }{ \sum{m_i} } \)
Appliqué au corps humain, le centre de masse n’est pas un point fixe : sa position varie au cours du mouvement en raison des déplacements relatifs des segments corporels (buste, bras, jambes). Pour un saut vertical, on fait l’hypothèse que le mouvement de l’ensemble du sujet peut être assimilé à celui de son centre de masse. Cette hypothèse permet d’appliquer le principe fondamental de la dynamique au sujet réduit à un point matériel de masse m, et donc de relier la force de réaction du sol mesurée par la plateforme à l’accélération, puis à la vitesse et à la position du centre de masse.
6. Analyse vidéo du mouvement
Afin de disposer d'une mesure indépendante de la plateforme et de valider ses résultats, une analyse vidéo synchronisée est réalisée. Des marqueurs colorés sont placés sur les articulations du sujet (cheville, genou, hanche, épaule, et pour le saut C : coude et poignet). Leur position est suivie image par image à l'aide d'un logiciel de tracking.
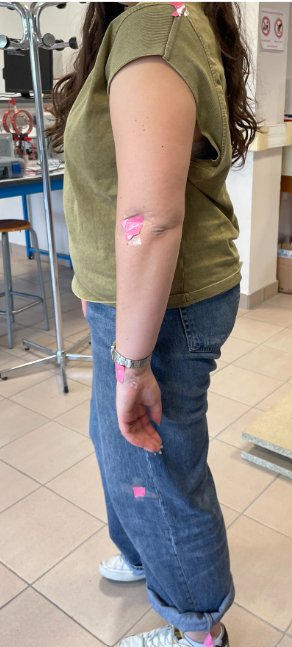
Exemple de placement des marqueurs sur une personne
La position du centre de masse est calculée à chaque instant en décomposant le corps en segments (pieds, jambes, cuisses, tronc, bras, avant-bras). Pour chaque segment, on connaît sa masse relative et la position de son centre de masse d'après les tables anthropométriques de De Leva (1996). Le centre de masse total est obtenu par moyenne pondérée :
\( y_{CM}(t)= \frac{ \sum{m_i y_i(t)} }{M} \)
Avec M la masse totale du sujet, \( m_i \) la masse du segment considéré et \( y_i \) son centre de masse.
Pour les sauts A et B, les bras étant fixes, le centre de masse peut être considéré comme un point fixe et directement estimé à partir du seul marqueur de la hanche avec un décalage constant issu des tables de De Leva.
La hauteur maximale du saut correspond à la valeur maximale de \( y_{CM}(t) \). Les détails des paramètres segmentaires et du protocole de pose des marqueurs sont fournis en annexe.
L'analyse vidéo permet également de contrôler la qualité et la reproductibilité des essais. Une inclinaison excessive du tronc pendant la phase d'impulsion modifierait la répartition des forces entre les articulations et rendrait difficile la comparaison entre différentes techniques de saut.
À partir des marqueurs placés sur la hanche et l'épaule, l'angle du tronc par rapport à la verticale est calculé pour chaque image. Un saut est invalidé si cet angle dépasse 10° pendant la phase de contact avec la plateforme (Vanrenterghem et al., 2008). Cette procédure garantit que les différences de performance observées entre les sauts A, B et C sont bien attribuables à la technique et non à des variations posturales involontaires.
-
-
III. Conception et réalisation
1. Conception de la plateforme
La plateforme doit répondre aux spécifications suivantes :
-
Charge maximale : supporter une force crête d'environ 2000 N (soit ~3 fois le poids d'un sujet de 70 kg)
-
Déplacement maximal : limité par la course du potentiomètre
-
Linéarité : relation force–déplacement linéaire sur toute la plage d'utilisation
-
Stabilité : plaque supérieure horizontale pendant l'impulsion
-
Encombrement : surface d'appui d'environ 50 cm × 50 cm
La plateforme est constituée de deux plaques de contreplaqué de 24 mm d'épaisseur. La plaque inférieure est fixe, posée directement sur le sol. La plaque supérieure est mobile et reçoit l'appui du sujet. Les deux plaques sont reliées par un ensemble de ressorts et de tiges de guidage assurant un mouvement vertical sans basculement.
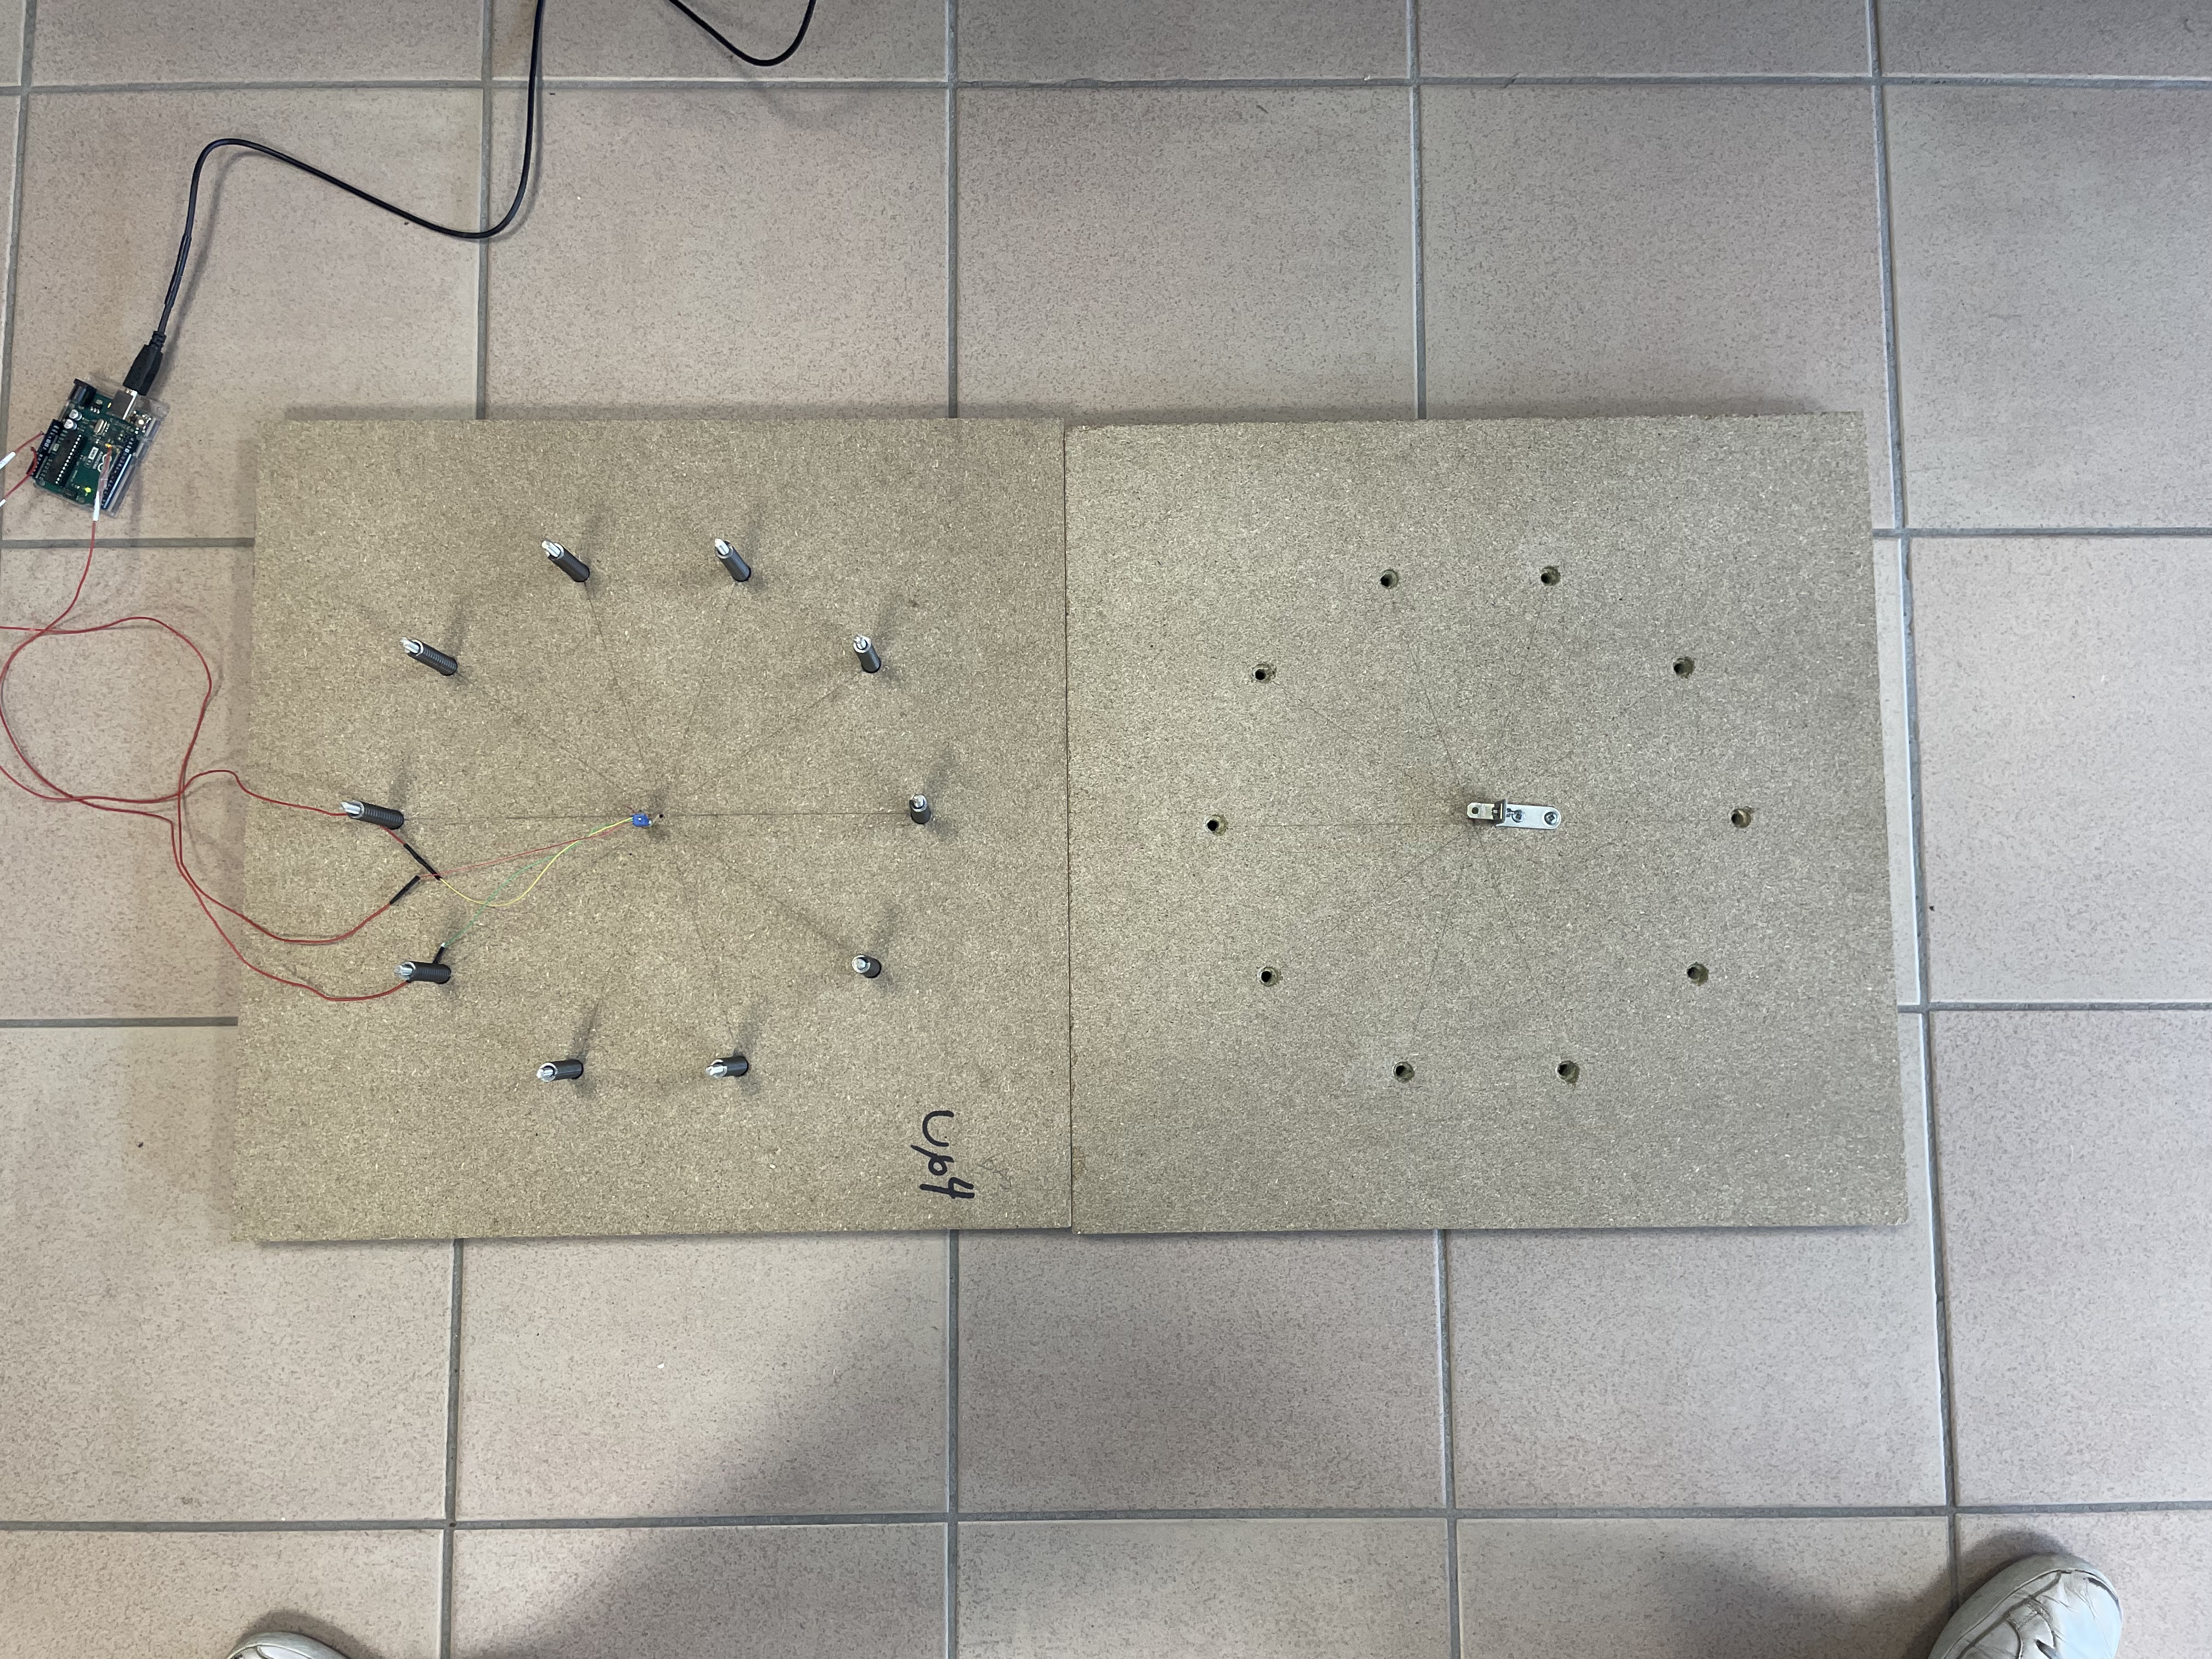
Le déplacement relatif est mesuré par un potentiomètre linéaire fixé au centre du dispositif. Dix creux sont percés sur chaque plaque pour positionner les ressorts, disposés symétriquement sur un cercle de rayon 16 cm (espacement angulaire de 36°). Cette disposition éloigne les points d'appui du centre pour ne pas gêner le potentiomètre, tout en restant à distance des bords pour éviter la flexion des plaques. Des inserts filetés M6 noyés dans la plaque inférieure reçoivent des tiges filetées qui traversent la plaque supérieure par des trous lisses, assurant le guidage vertical. Les détails d'usinage (profondeurs, diamètres, longueurs) ainsi que les plans détaillés du montage sont fournis en annexe.
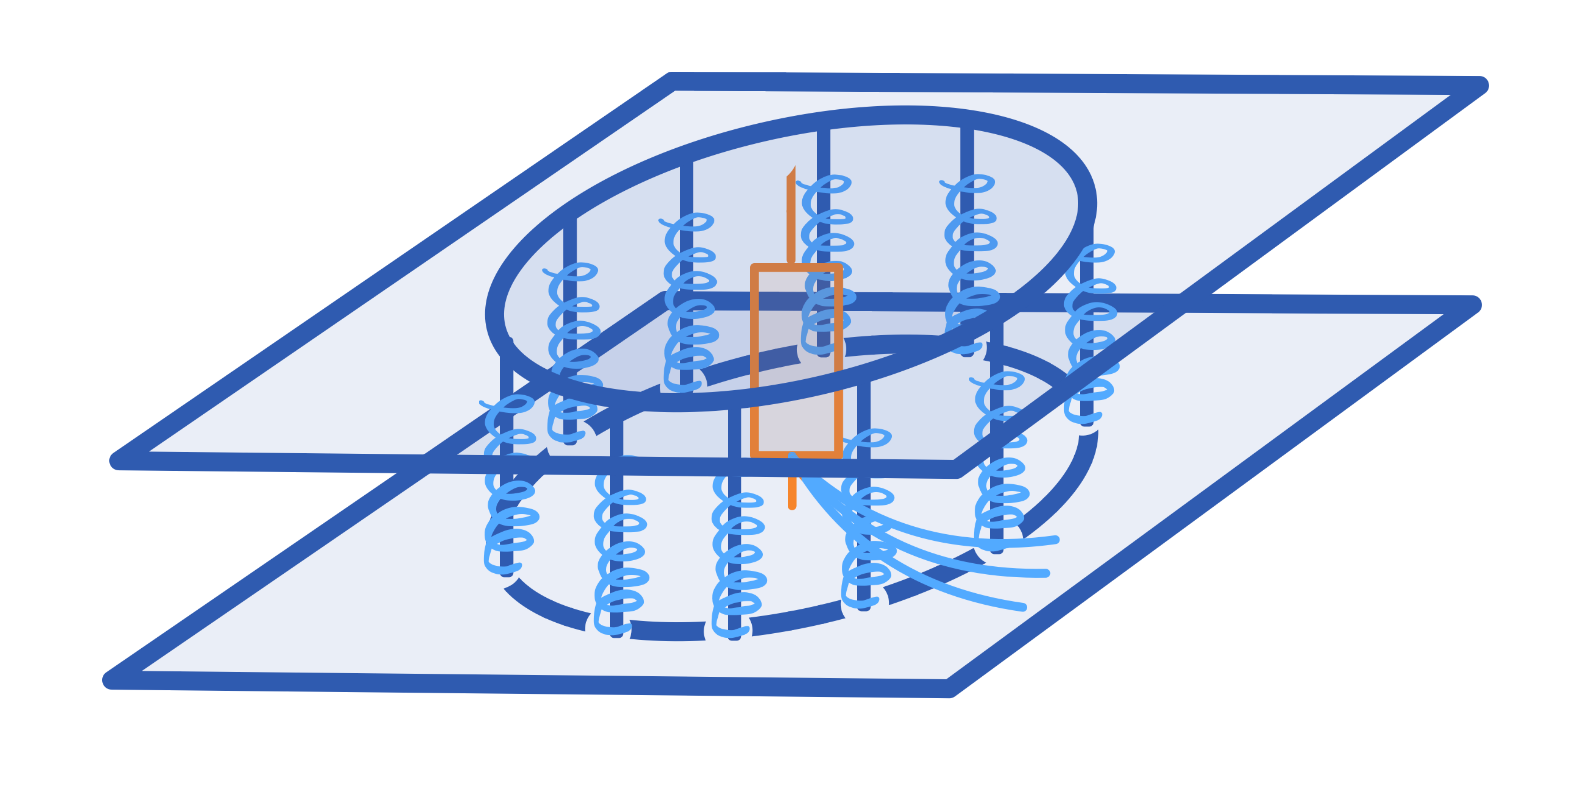
Schéma de la plateforme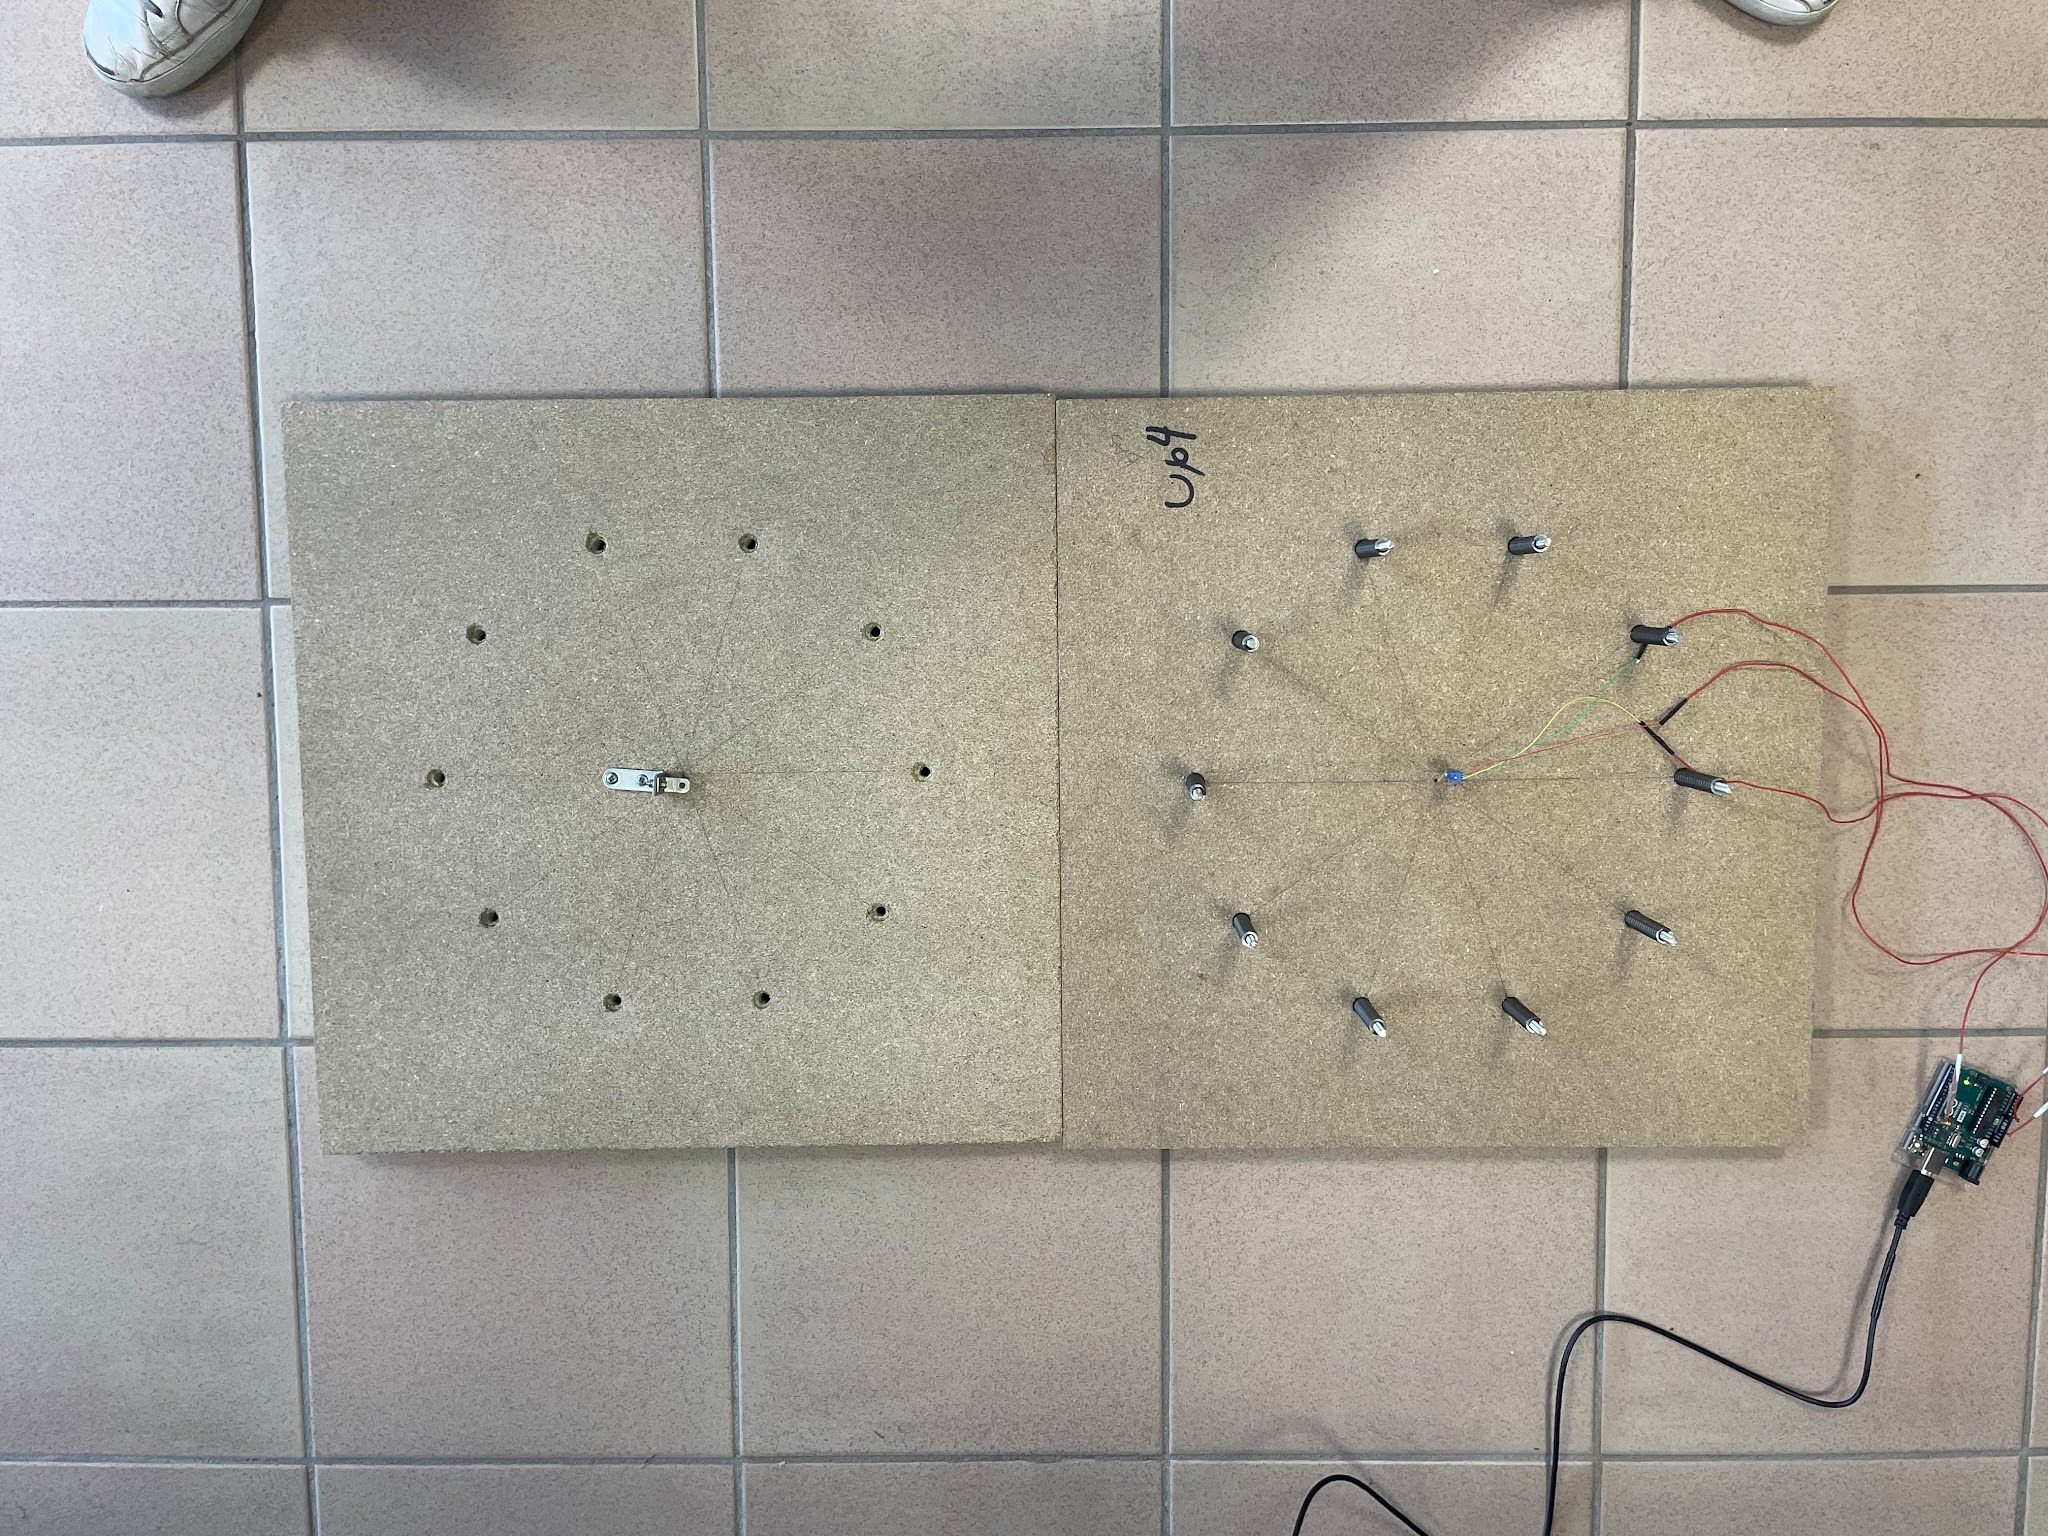
Photo de la plateforme : face inférieure et face supérieure avec le potentiomètre, les ressorts et la carte arduino
2. Choix du matériel et instrumentation
2.1. Ressorts et structure mécanique
La transmission de l'effort vertical entre les deux plaques repose sur dix ressorts hélicoïdaux identiques disposés symétriquement. Leur raideur est un paramètre de dimensionnement critique.
On a besoin d’abord de déterminer la raideur équivalente :
Sous une charge statique correspondant au poids du sujet (\( \vec{P}=m \vec{g} \)),la plateforme s'enfonce d'une hauteur \( z_0 \). À l'équilibre, la force de rappel des ressorts compense le poids du sujet (en négligeant la masse de la plaque mobile) :
\( K.x_0 = mg \Rightarrow K = \frac{mg}{x_0} \)
où K est la raideur équivalente totale des dix ressorts. Pour un sujet de 70 kg (mg≈687 N) et un enfoncement statique visé de l'ordre de 1 mm, on obtient :
\( K = \frac{687}{1 \times 10^{-3} }= 6,87 \times 10^{-5} N/m = 687 N/mm \)
Choix des ressorts individuels : Avec dix ressorts en parallèle, la raideur équivalente est la somme des raideurs individuelles :
\( k_{ind} = \frac{K}{10} = 68,7 N/mm \)
Idéalement, des ressorts de raideur proche de cette valeur auraient été retenus. Cependant, en raison des contraintes d’approvisionnement (délais, disponibilité des références et compatibilité avec les dimensions de la plateforme), seuls des ressorts de raideur 25,56 N/mm étaient disponibles sur le marché dans les délais impartis.
La valeur réelle des ressorts utilisés est de 25,56 N/mm. Avec cette valeur, la raideur équivalente totale devient :
\( K = 10 \times 25,56 = 255,6 \)
L'enfoncement statique sous le poids d'un sujet de 70 kg est alors :
\( x_0 = \frac{mg}{K} = \frac{687}{255,6} \approx 2,7 mm \)
Cette valeur reste acceptable : le déplacement statique de l'ordre de 2 à 3 mm ne perturbe pas significativement la biomécanique du saut, tout en offrant une sensibilité suffisante pour le potentiomètre.
2.2. Potentiomètre et chaîne de mesure
Le capteur de déplacement retenu est un potentiomètre linéaire Bourns 3046L-2-103 (10 kΩ). Ce choix est motivé par plusieurs critères :
-
Course adaptée : environ 5 à 8 mm maximum lors de l'impulsion
-
Linéarité : la tension de sortie est proportionnelle à la position du curseur, ce qui simplifie l'étalonnage
-
Compatibilité : alimentation 5 V, sortie analogique directement exploitable par l'Arduino
-
Robustesse : livré avec trois fils souples déjà soudés, facilitant l'intégration mécanique
La carte Arduino Uno assure l'acquisition et la numérisation du signal délivré par le potentiomètre. Le principe de la conversion analogique-numérique (CAN 10 bits, tension comprise entre 0 et 5 V) est détaillé en partie II.4.
3. Acquisition et traitement de données
L’acquisition des données expérimentales repose sur une communication série entre une carte Arduino et un programme Python exécuté sur ordinateur. Le potentiomètre linéaire utilisé comme capteur de déplacement est connecté à une entrée analogique de la carte Arduino, qui réalise l’acquisition des tensions mesurées au cours du saut.
La carte Arduino transmet ensuite les données en temps réel à l’ordinateur grâce à une liaison série USB. La communication est réalisée avec un débit de transmission de 115200 bauds afin d’assurer une fréquence d’acquisition suffisamment élevée pour suivre les variations rapides du mouvement pendant le saut.
Le programme Python permet ensuite :
-
de détecter automatiquement le port de communication série ;
-
de recevoir les données envoyées par l’Arduino ;
-
de stocker les mesures dans des fichiers exploitables ;
-
de traiter numériquement les signaux acquis.
Chaque ligne de données transmise contient :
-
le temps d’acquisition ;
-
la valeur brute issue de la conversion analogique-numérique ;
-
la tension correspondante mesurée par le potentiomètre.
Cette communication entre Arduino et Python permet ainsi d’assurer une acquisition continue et exploitable des données expérimentales nécessaires à l’analyse biomécanique du saut vertical.
Le programme Arduino a pour rôle principal d’assurer l’acquisition des mesures issues du potentiomètre et leur transmission vers l’ordinateur.
Dans un premier temps, la communication série est initialisée.
Le potentiomètre est connecté à l’entrée analogique A0 de la carte Arduino. Au cours de l’exécution du programme, la fonction analogRead() permet de mesurer la valeur analogique délivrée par le potentiomètre. Cette valeur est ensuite convertie en tension selon la relation :
\( U = \frac{N}{1023 \times 5 } \)
où :
-
N représente la valeur numérique retournée par la conversion analogique-numérique ;
-
5V correspond à la tension d’alimentation de la carte Arduino.
Le programme réalise une acquisition périodique toutes les 2000 µs, soit environ toutes les 2 ms. Cette fréquence d’acquisition permet de suivre correctement les variations rapides du déplacement de la plateforme pendant les différentes phases du saut.
Les données sont ensuite envoyées sous forme de texte via le port série selon le format : temps, valeur brute, tension. Le programme Arduino constitue donc l’interface entre le capteur de déplacement et l’ordinateur utilisé pour le traitement des données.
Les données acquises sont ensuite exploitées à l’aide de plusieurs scripts Python permettant l’analyse mécanique et biomécanique du saut vertical.
Dans un premier temps, les données reçues depuis l’Arduino sont enregistrées dans des fichiers texte contenant le temps d’acquisition, les valeurs brutes et les tensions mesurées. Le traitement des données comporte plusieurs étapes :
-
lecture des fichiers de mesures ;
-
conversion des temps en secondes ;
-
conversion des tensions en déplacements ;
-
calcul des forces exercées sur la plateforme ;
-
détermination de l’accélération et de la vitesse ;
-
estimation de la hauteur du saut.
Le programme permet également de représenter graphiquement les différentes grandeurs étudiées, notamment :
-
l’évolution de la tension ;
-
le déplacement de la plateforme ;
-
les forces exercées ;
-
les variations du centre de masse.
L’utilisation de Python facilite ainsi l’exploitation des données expérimentales et permet d’automatiser une grande partie des calculs nécessaires à l’analyse du saut.
Les signaux acquis par le potentiomètre correspondent initialement à des tensions électriques. Afin d’obtenir des grandeurs physiques exploitables, plusieurs opérations de conversion et de traitement sont nécessaires.
Dans un premier temps, les tensions mesurées sont converties en déplacements grâce à la relation d’étalonnage déterminée expérimentalement. Les déplacements obtenus permettent ensuite de déterminer la compression des ressorts de la plateforme. Les données expérimentales peuvent également présenter certaines perturbations liées :
-
aux vibrations mécaniques ;
-
au bruit électrique ;
-
aux imperfections de mesure ;
-
aux mouvements parasites de la structure.
Un traitement numérique des signaux est donc nécessaire afin d’améliorer la qualité des résultats obtenus. Les données sont ensuite exploitées pour calculer :
-
l’accélération de la plateforme ;
-
la force de réaction du sol ;
-
l’impulsion mécanique ;
-
la vitesse d’envol ;
-
la hauteur maximale du saut.
Enfin, les résultats expérimentaux sont comparés aux données issues de l’analyse vidéo du mouvement afin d’évaluer la cohérence du modèle mécanique développé et la validité de la plateforme instrumentée.
4. Etalonnage du système de mesure
Afin de relier les tensions mesurées par le potentiomètre au déplacement réel de la plateforme, une phase d’étalonnage a été réalisée. Plusieurs positions connues du potentiomètre ont été imposées manuellement, puis les tensions correspondantes ont été enregistrées à l’aide de la carte Arduino.
Les valeurs obtenues ont ensuite été exploitées sous Excel afin d’établir la relation entre la tension et le déplacement.
L’exploitation des mesures expérimentales met en évidence une relation linéaire entre la tension délivrée par le potentiomètre et son déplacement.
La droite d’étalonnage obtenue est \( U = 0,7071z-0,4896 \)
avec : U la tension en volts ; z le déplacement en millimètres.
Le coefficient de corrélation obtenu est : \( R^2 = 0,9954 \), ce qui montre une bonne linéarité du capteur dans la plage de fonctionnement étudiée.
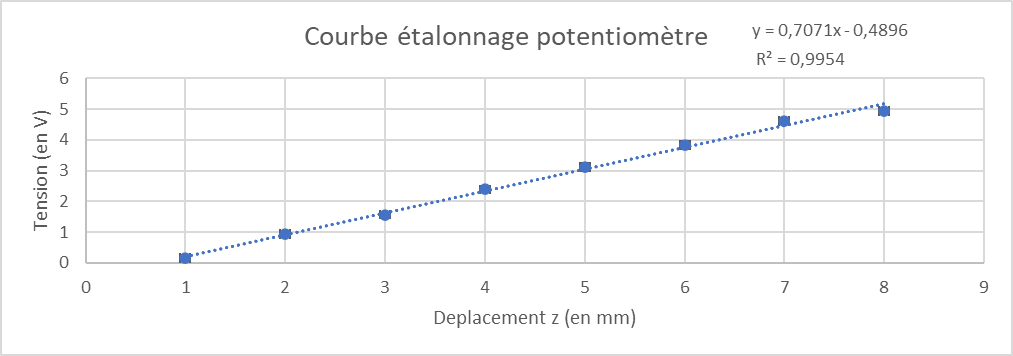
Le déplacement mesuré permet ensuite de déterminer la compression des ressorts de la plateforme. En appliquant la loi de Hooke, cette relation permet de relier directement les déplacements enregistrés aux forces exercées sur la plateforme.
Plusieurs sources d’erreur peuvent influencer la précision des mesures :
-
bruit électrique de l’acquisition ;
-
vibrations mécaniques de la structure ;
-
imprécisions lors de l’étalonnage ;
-
résolution limitée de la conversion analogique-numérique de l’Arduino.
Malgré certaines limitations expérimentales, les mesures obtenues présentent une cohérence globale satisfaisante. L’étalonnage réalisé a permis de vérifier le comportement linéaire du capteur dans la plage de fonctionnement étudiée. Dans le traitement numérique final, une méthode de conversion simplifiée a cependant été privilégiée afin d’obtenir des résultats plus stables et cohérents avec le comportement physique attendu du système.
5. Acquisition et traitement vidéo
Une caméra (ou un smartphone) pouvant filmer à minimum 60 fps est placée sur un trépied à une distance fixe du sujet, de manière à cadrer l'intégralité du mouvement (position accroupie jusqu'au sommet du saut). Le plan de la caméra est parallèle au plan du mouvement (vue de profil) pour minimiser les erreurs de perspective. Comme dit précédemment, des marqueurs colorés (gommettes rondes ou scotch électrique découpé) sont placés sur les repères anatomiques du sujet : Chaque marqueur possède une couleur différente pour faciliter le suivi. L'emplacement précis de chaque marqueur est détaillé en annexe .
Les positions des marqueurs sont suivies image par image à l'aide du logiciel de tracking “Tracker”. Pour chaque image, on extrait les coordonnées (x,y) de chaque marqueur dans le repère de l'image. Ces coordonnées sont ensuite converties en distances réelles (en mètres) à l'aide d'une échelle de référence placée dans le champ de la caméra. Comme explicité dans la partie II.5, le calcul du centre de masse dépend du type de saut. La hauteur de saut est alors obtenue en relevant la valeur maximale de la composante verticale \( y_{CM}(t) \) du centre de masse.
-
-
IV. Résultats expérimentaux
1. Présentation des mesures
Les acquisitions réalisées à l’aide de la plateforme instrumentée ont permis d’obtenir plusieurs signaux décrivant l’évolution du mouvement lors des différents sauts étudiés. Les données enregistrées concernent principalement le déplacement vertical de la plateforme au cours du temps. À partir de ces mesures, le programme Python permet ensuite de calculer différentes grandeurs biomécaniques telles que la force exercée sur la plateforme, l’accélération verticale du sauteur et sa vitesse d’envol.
Les courbes obtenues présentent une évolution cohérente avec les différentes phases du saut vertical. Une première phase stable correspond à la position initiale du sujet avant l’impulsion. Lors du début du mouvement, la plateforme se comprime progressivement sous l’effet de la poussée exercée par le sauteur. Après le décollage, des oscillations apparaissent sur certains signaux en raison des vibrations mécaniques de la structure et des ressorts. Graphiquement on ne voit pas ces oscillations car le programme python affiche seulement jusqu’au décollage.
Certaines acquisitions n’ont pas pu être exploitées en raison de problèmes expérimentaux liés au bruit de mesure, aux vibrations de la plateforme, à des défauts d’acquisition ou à une mauvaise exécution du saut par le sujet. Le nombre de mesures exploitables reste donc limité et, par manque de temps, il n’a pas été possible de réaliser de nouvelles acquisitions. De plus, aucune mesure exploitable n’a pu être obtenue pour le saut de type A (départ en squat). Malgré ces limitations, les résultats obtenus présentent une évolution cohérente avec les phénomènes biomécaniques attendus lors d’un saut vertical.
Finalement, sur l'ensemble des essais réalisés, une seule acquisition de type B et une seule acquisition de type C se sont révélées exploitables. Les autres essais présentaient des résultats aberrants (défauts de déclenchement de l'acquisition, perte de contact parasite, saturation du signal, ou saut mal exécuté) et n'ont donc pas été retenus pour l'analyse.
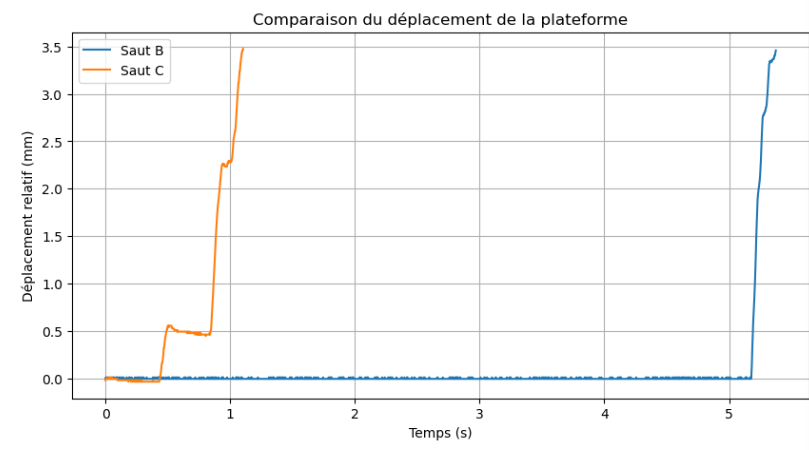
La figure ci dessous présente un exemple de courbe de déplacement x(t) obtenue pour un saut de type B et un saut de type C.
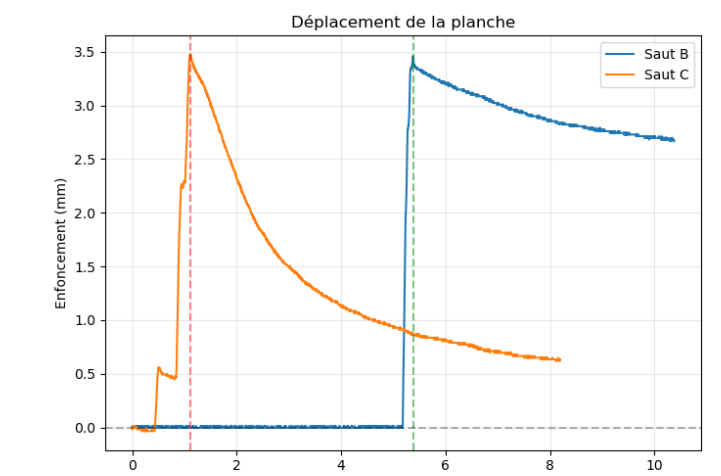
Un extrait du fichier de données brutes (temps, valeur brute, tension) est fourni en annexe.
2. Calcul des paramètres biomécanique
Les données enregistrées par la plateforme sont exploitées à l’aide du programme Python développé au cours du projet. Ce traitement permet d’obtenir plusieurs paramètres biomécaniques associés au saut vertical à partir des mesures réalisées expérimentalement.
Dans un premier temps, le programme lit les données envoyées par la carte Arduino, contenant le temps d’acquisition et la tension mesurée par le potentiomètre. La tension est ensuite convertie en déplacement vertical de la plateforme grâce à la relation d’étalonnage déterminée expérimentalement.
Le déplacement est mesuré par rapport à la position de repos du sujet sur la plateforme. Le poids du sauteur est donc déjà pris en compte dans la référence choisie. Le programme calcule alors uniquement la force supplémentaire produite pendant la phase d’impulsion.
Comme présenté dans la partie théorique, la force exercée sur la plateforme est déterminée à partir de la loi de Hooke : \( F = \Delta z \)
où k correspond à la raideur totale des ressorts et z au déplacement mesuré. Le programme Python calcule ainsi l’évolution temporelle de la force appliquée sur la plateforme pendant le saut.
À partir de cette force, l’accélération verticale du sauteur est ensuite estimée grâce à l’application du principe fondamental de la dynamique étudié précédemment :
\( \vec{a(t)} =\frac{ \vec{F(t)} }{m} \)
où m représente la masse du sujet. Le programme calcule alors l’accélération verticale du centre de masse au cours du temps.
La vitesse verticale du sauteur est ensuite obtenue par intégration numérique de l’accélération. Le calcul est réalisé progressivement entre chaque instant d’acquisition afin d’obtenir l’évolution de la vitesse pendant toute la phase d’impulsion.
Le moment du décollage est identifié dans le programme comme l’instant correspondant au maximum d’enfoncement de la plateforme. Les données situées après ce point sont supprimées afin d’éviter que les oscillations mécaniques des ressorts et de la structure ne faussent les calculs de vitesse et de hauteur.
Comme présenté dans la partie théorique, la hauteur maximale du saut est ensuite déterminée à partir de la vitesse au décollage grâce à la relation issue de la conservation de l’énergie mécanique :
\( h = \frac{v_0^2 }{2g} \)
Le programme fournit finalement plusieurs résultats biomécaniques exploitables, notamment la force maximale exercée sur la plateforme, l’accélération verticale du sauteur, la vitesse d’envol ainsi que la hauteur estimée du saut.
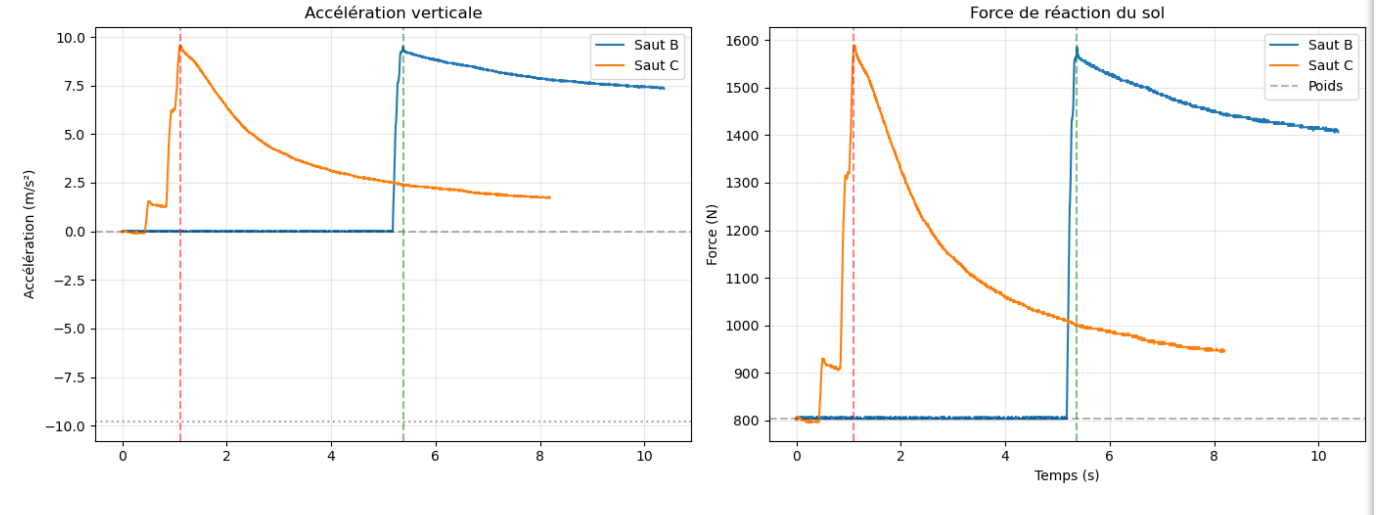
Courbes que l’on peut obtenir avec le programme, exemple sur le saut C :
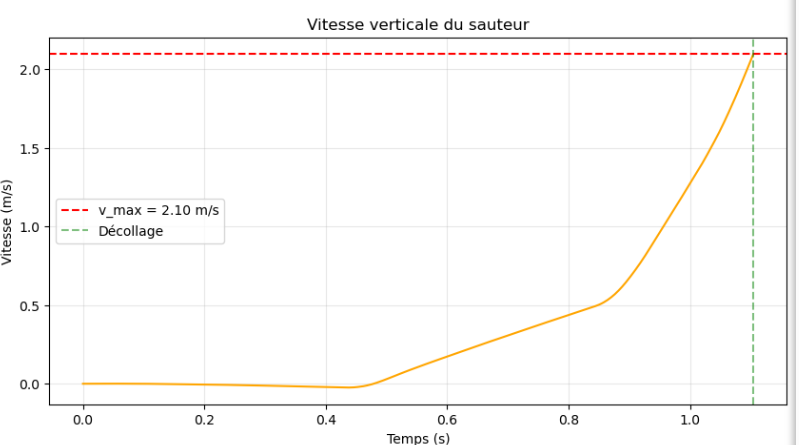
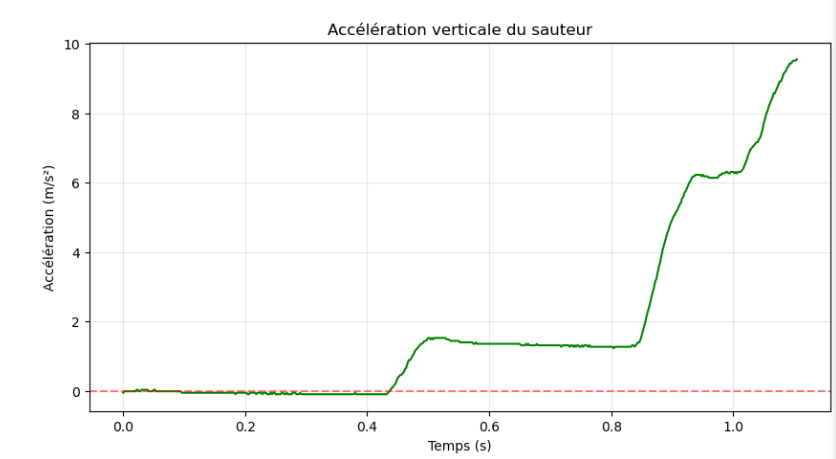
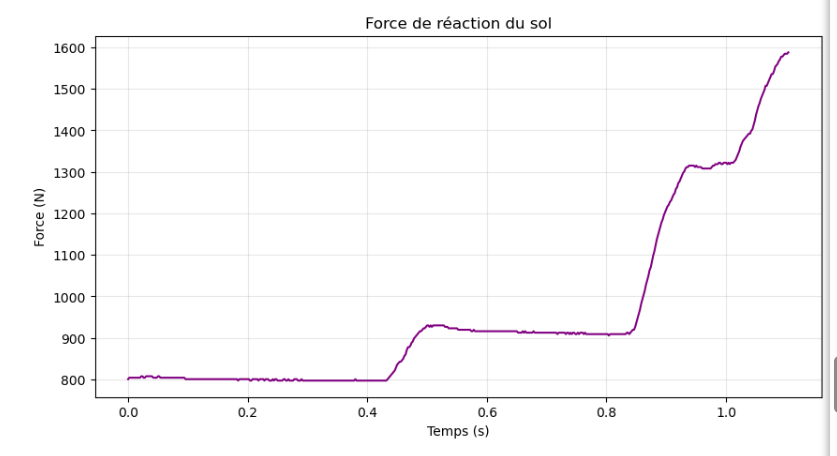
Les courbes du saut B ainsi que le programme python et le programme arduino se trouvent en annexes.
3. Analyse des résultats obtenus par traitement python
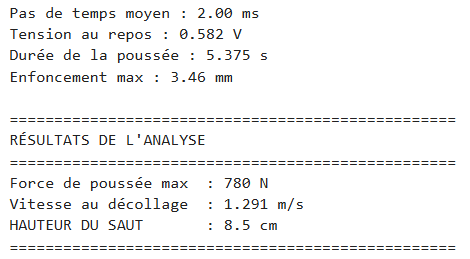
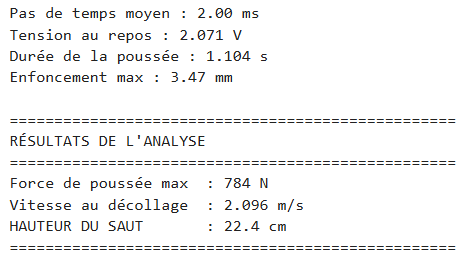
Les résultats obtenus à partir du traitement Python montrent une différence nette entre les deux techniques de saut étudiées. Le saut B, réalisé sans utilisation des bras, conduit à une hauteur estimée de : (8,5±1) cm alors que le saut C, réalisé avec utilisation des bras, conduit à une hauteur estimée de : (22,4±2,7) cm.
Les courbes obtenues mettent également en évidence une augmentation plus importante de la vitesse verticale, de l’accélération et de la force de réaction du sol pour le saut C. Cette évolution reste cohérente avec le comportement biomécanique attendu lors d’un saut avec utilisation des bras, cette technique permettant généralement de produire une impulsion plus importante pendant la phase de poussée.
Les courbes vitesse/temps montrent notamment une augmentation progressive de la vitesse verticale jusqu’au moment du décollage. Les courbes force/temps présentent quant à elles une augmentation de la réaction du sol pendant la phase d’impulsion, correspondant à la compression des ressorts sous l’action du sauteur.
Cependant, les valeurs obtenues doivent être interprétées avec précaution. Le dispositif expérimental présente plusieurs limitations susceptibles d’influencer les résultats numériques obtenus. Les oscillations mécaniques de la plateforme, les vibrations des ressorts, la sensibilité du potentiomètre ainsi que les approximations utilisées dans le modèle mécanique peuvent introduire des erreurs sur l’estimation de la vitesse et de la hauteur du saut. L'augmentation mesurée de 13,9 cm (+163 %) entre le saut B et le saut C est très supérieure aux valeurs attendues (typiquement 10 à 25 % selon la littérature), ce qui indique que les mesures issues de la plateforme doivent être interprétées avec une grande prudence.
Le faible nombre d’acquisitions exploitables constitue également une limite importante de l’étude. Plusieurs essais n’ont pas pu être conservés en raison de problèmes d’acquisition ou d’une mauvaise exécution du saut, et le manque de temps n’a pas permis de réaliser de nouvelles mesures. Les résultats obtenus ne permettent donc pas de réaliser une étude statistique complète ni de vérifier la répétabilité des mesures.
Malgré ces limitations, les résultats obtenus par traitement Python restent globalement cohérents du point de vue physique. En particulier, l’augmentation de la hauteur estimée entre le saut B et le saut C correspond bien à l’évolution attendue lors de l’utilisation des bras pendant un saut vertical.
Le détail du calcul des incertitudes est en annexe.
Résultats donnés par le programme Python pour le saut B et C:
Comparaison des courbes obtenues pour le saut B et C :
4. Analyse Vidéo
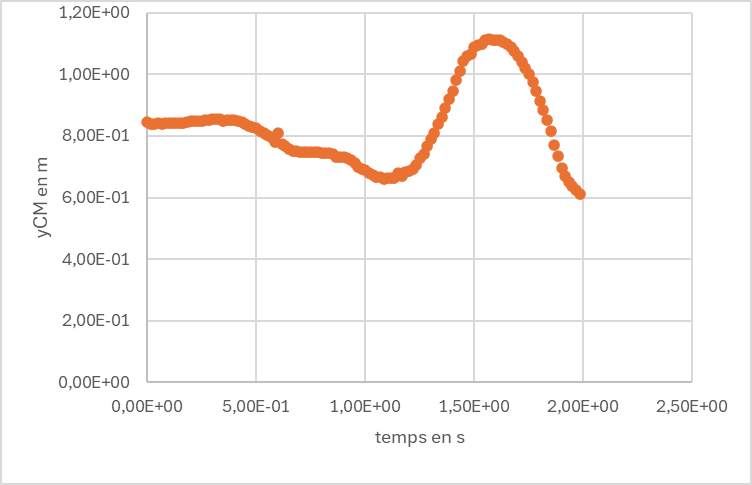
L'analyse vidéo a permis de suivre la position verticale du centre de masse yCM(t) au cours du temps pour les sauts B (CMJ sans bras) et C (CMJ avec bras). La figure ci-dessous présente l'évolution temporelle de yCM(t) pour les deux sauts.
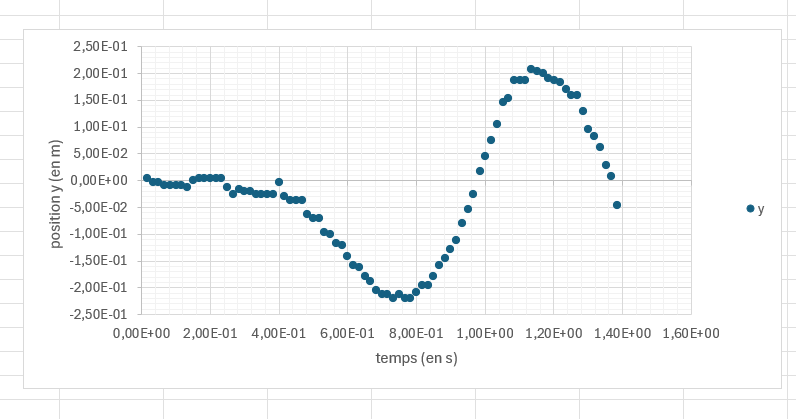
Position du centre de masse, saut B
Position du centre de masse, saut C
Sur cette figure, on distingue les différentes phases du mouvement : position immobile initiale, descente (flexion des jambes), remontée et impulsion, décollage (début de la trajectoire parabolique), sommet du saut, puis atterrissage. La hauteur maximale du saut correspond à la valeur maximale de yCM(t) sur la phase aérienne.
Les hauteurs maximales obtenues sont récapitulées dans le tableau ci-dessous :
Saut
Hauteur maximale (cm)
B
20,4
C
26,9
L'augmentation mesurée de 31,9 % est légèrement supérieure aux valeurs couramment rapportées (10-25 %). Cet écart peut s'expliquer par la marge d'incertitude liée au tracking manuel des marqueurs, par une technique de balancement des bras particulièrement efficace chez notre sujet, ou par le faible nombre d'essais (un seul essai par condition). (Source : Harman et al. (1990), Effect of an Arm Swing on Countermovement Vertical Jump Performance in Elite Volleyball Players: FINAL - PMC )
L'incertitude sur la hauteur de saut obtenue par analyse vidéo a été estimée en prenant en compte les principales sources d'erreur : résolution spatiale de la caméra, précision du tracking manuel des marqueurs, incertitude sur l'échelle de conversion pixels/mètres, et incertitude liée aux tables anthropométriques de De Leva (1996). Le détail du calcul est fourni en annexe.
Pour la hauteur absolue, l'incertitude élargie (k=2) est estimée à ±1,1 cm. En revanche, pour la différence de hauteur entre les sauts B et C, les erreurs systématiques se compensent partiellement, donnant une incertitude de ±0,7 cm. La différence mesurée de 6,5 cm est donc significative au regard de cette incertitude.
5. Comparaison et discussion de l’ensemble des résultats
Les différentes méthodes utilisées au cours de cette étude permettent d’obtenir des résultats globalement cohérents d’un point de vue biomécanique. Les analyses réalisées à partir du traitement Python ainsi que l’analyse vidéo mettent toutes deux en évidence une augmentation de la hauteur du saut lorsque les bras sont utilisés pendant l’impulsion. Cette évolution est en accord avec les principes théoriques étudiés précédemment, l’utilisation des bras permettant d’augmenter l’impulsion produite et donc la vitesse verticale du centre de masse au moment du décollage. Il faut toutefois nuancer ces résultats : ils reposent sur un seul essai valable pour le saut B et un seul pour le saut C, et aucun pour le saut A. On ne peut donc pas en tirer de conclusion statistique fiable. Au mieux, on observe une tendance qui semble cohérente avec la littérature, mais sans pouvoir quantifier précisément l'effet du balancement des bras.
Les courbes obtenues par traitement Python présentent également une évolution cohérente avec les différentes phases du saut vertical. Les variations de déplacement, de force, d’accélération et de vitesse observées au cours du temps restent compatibles avec le comportement attendu lors d’un saut vertical. Les résultats montrent notamment une augmentation plus importante de la force de réaction du sol et de la vitesse verticale pour le saut réalisé avec utilisation des bras.
Cependant, des écarts importants apparaissent entre les valeurs quantitatives obtenues par la plateforme et celles issues de l’analyse vidéo. Les hauteurs calculées par traitement Python sont inférieures à celles mesurées par analyse vidéo, en particulier pour le saut B réalisé sans les bras. Ces différences peuvent s’expliquer par plusieurs limitations expérimentales du dispositif développé.
Le potentiomètre utilisé pour mesurer le déplacement de la plateforme présente une sensibilité limitée et peut être fortement influencé par les vibrations mécaniques des ressorts et de la structure. Les oscillations observées après le décollage compliquent également l’identification précise de l’instant du décollage et peuvent introduire des erreurs lors de l’intégration numérique de l’accélération. Les approximations utilisées dans le modèle mécanique constituent également une source d’incertitude supplémentaire.
L’analyse vidéo présente elle aussi certaines limites, notamment liées à la résolution de la caméra, au suivi manuel du centre de masse et aux approximations utilisées pour convertir les distances mesurées à l’échelle réelle. Malgré cela, les résultats vidéo semblent fournir des valeurs plus proches des hauteurs attendues pour ce type de saut.
-
-
Go-NoGo
-
-
Couleur de fond
Couleur de texte
Police
Crénage de la police
Taille de police
Visibilité de l’image
Espacement des lettres
Hauteur de ligne
Surbrillance de lien
Largeur de paragraphe
Alignement du texte