Diffusion Projets Expérimentaux Scientifiques
Section outline
-
-
UNIVERSITÉ CLAUDE BERNARD LYON 1
UFR de Physique — Licence 3 Ingénierie-Physique
Unité d’Enseignement : Projets Expérimentaux Scientifiques
RAPPORT DE PROJET EXPÉRIMENTAL
Conception et étalonnage d’un capteur de pression optique
basé sur la déformation d’une membrane
Étudiants :
MBOUNGOU PAMBOU Dive Isaac
NZIAMI-ABDOU-NOUR Hevancy
Formation : Licence 3 Ingénierie-Physique
Encadrants : Christophe BONNET / Clémentine PANETIER / Emmanuel COTTANCIN
Salle P.O.P.S 131 — Bâtiment Lippmann, UCBL
Année universitaire 2025–2026 — Mai 2026
-
II.Présentation du dispositif expérimental
1- Description générale du montage
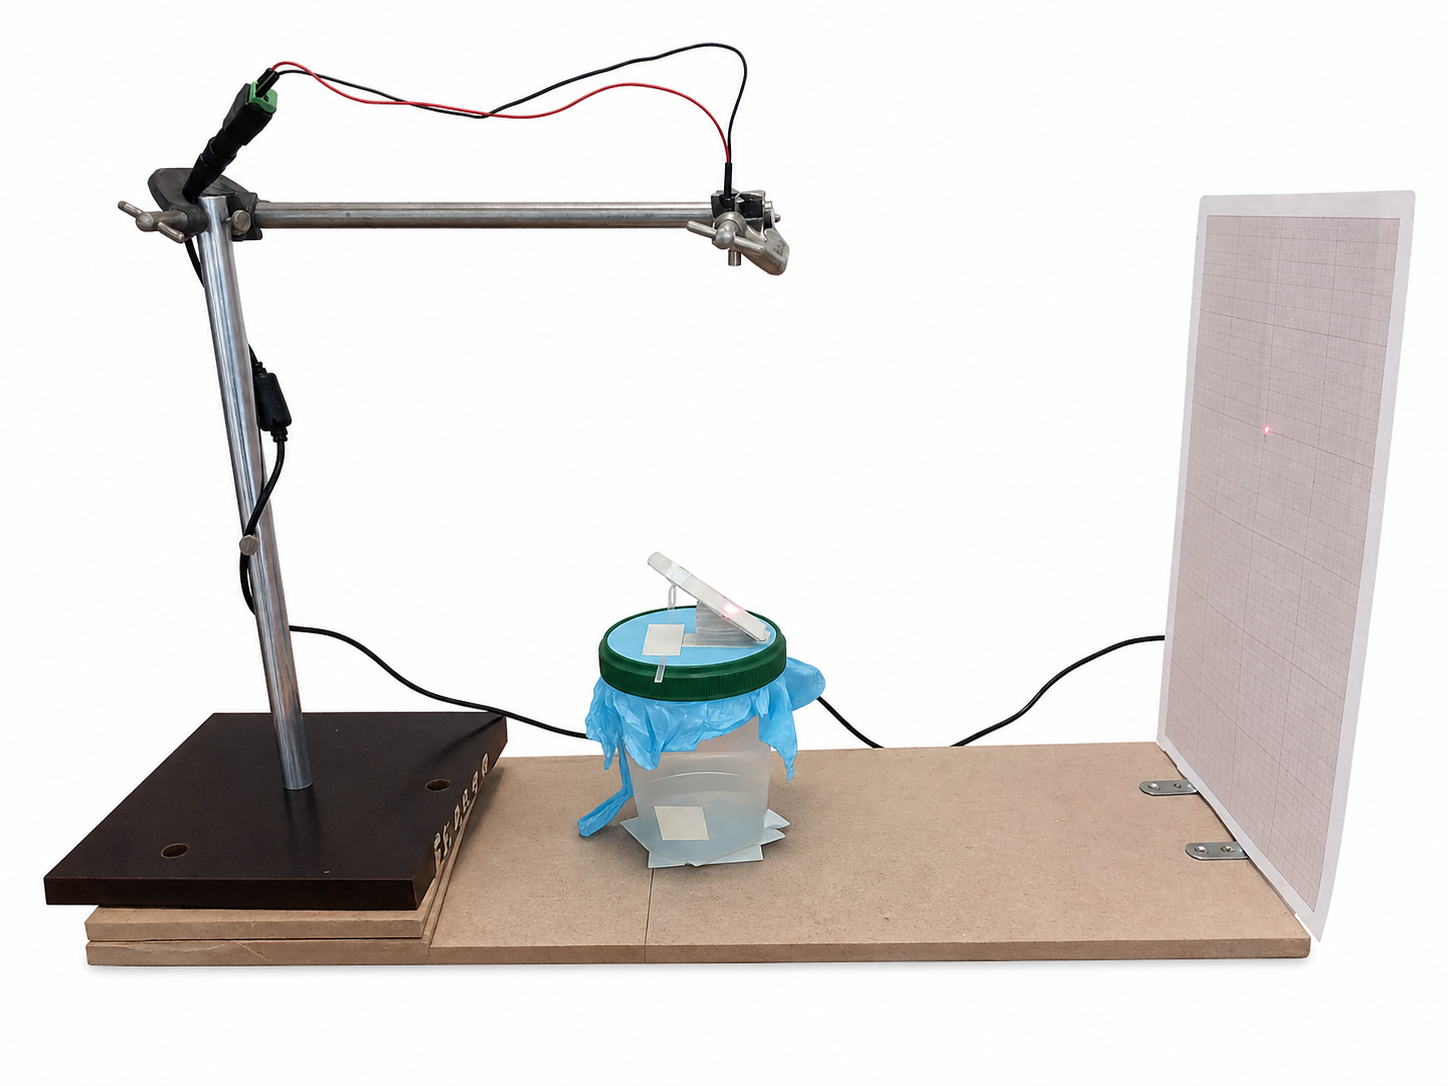
Le dispositif expérimental est constitué de cinq éléments principaux assemblés sur une planche:
Un bocal hermétique fermé par une membrane souple, une lame microscopique servant de miroir plan mobile, une source laser, un écran quadrillé et une seringue graduée pour le contrôle du volume interne.
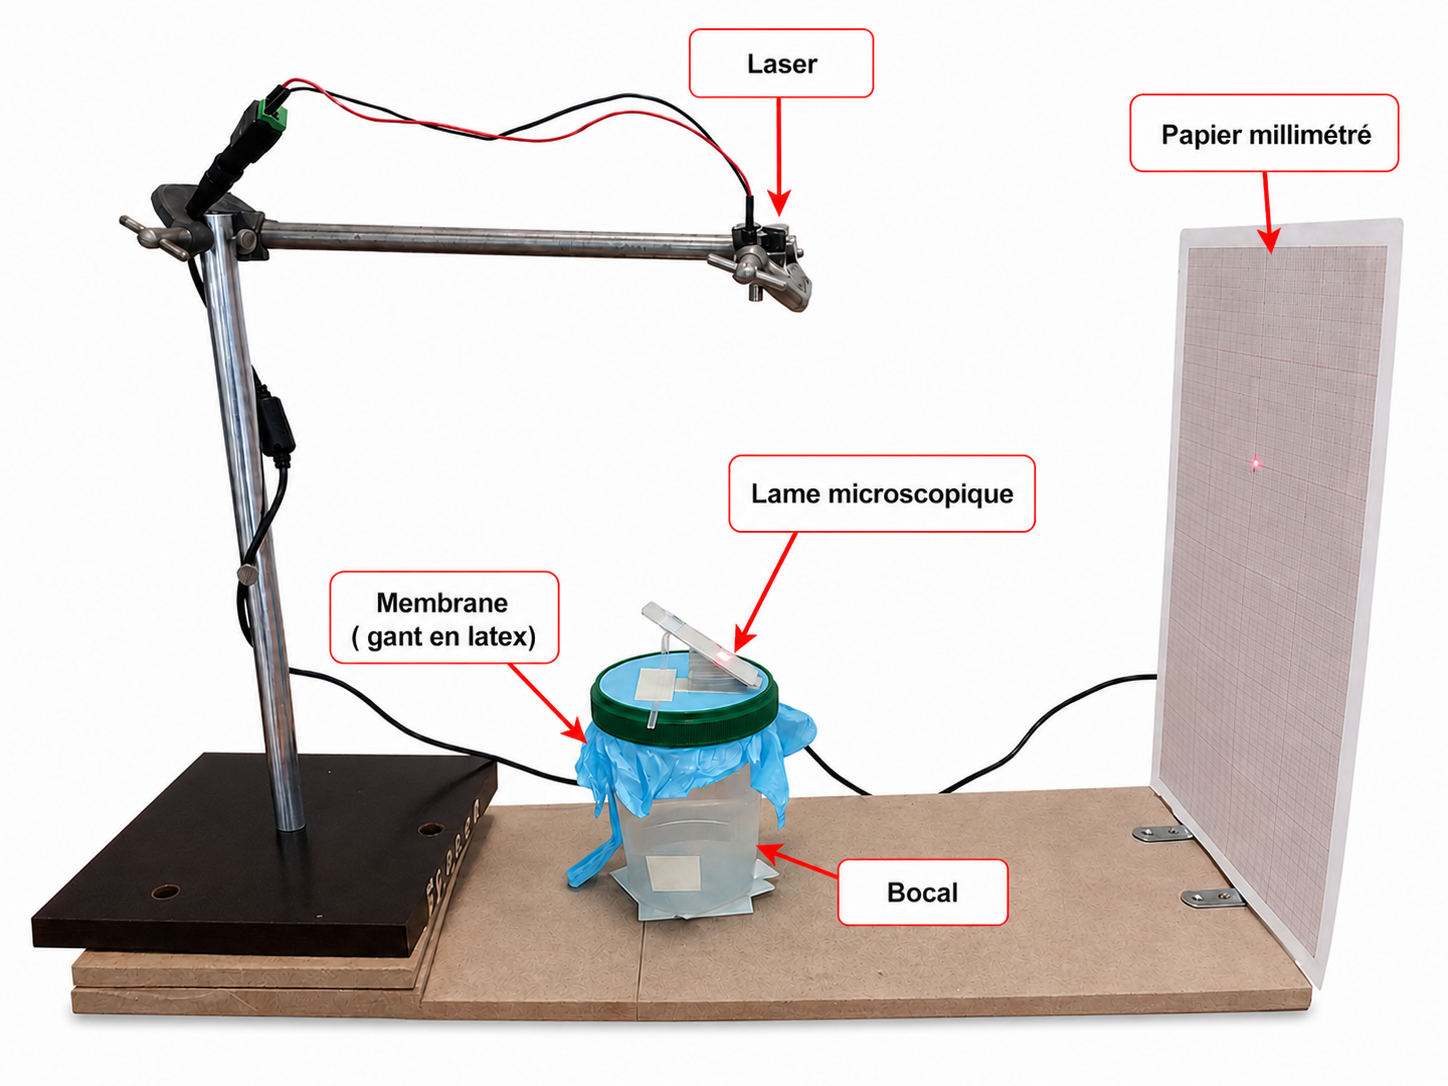
Figure 1 — Schéma du montage expérimental
- Source laser
- Faisceau incident en incidence oblique
- Lame microscopique réfléchissante fixée sur la membrane en latex
- Bocal en plastique hermétique (Vb = 478 mL, rayon d’ouverture a = 4,7 cm)
- Seringue graduée 60 mL connectée au bocal
- Écran quadrillé (papier millimétré) — position z du spot mesurée en cm2-2.Description détaillée des composants
a) Le bocal hermétique
Le bocal utilisé est un récipient en plastique d’une capacité nominale de 400 mL. Son volume interne effectif, mesuré par remplissage à l’eau, est Vb = 478 ± 12 mL. Le couvercle d’origine a été modifié : seule la collerette filetée a été conservée pour servir de bride de fixation à la membrane. Un trou étanche dans la paroi latérale permet le raccordement de la seringue. La rigidité des parois garantit que seule la membrane se déforme sous l’effet des variations de pression.
b) La membrane souple ( gant en latex)
La membrane est constituée d’un gant en latex découpé, légèrement gonflé puis tendu uniformément sur l’orifice du bocal (rayon a = 4,7 cm) et maintenu par la collerette filetée. Le latex présente une élasticité suffisante pour se déformer de manière notable sous de faibles
variations de pression (quelques hPa), tout en restant assez rigide pour conserver une surface de réflexion définie.c) La lame microscopique
Une lame microscopique est collée sur la membrane à l’aide d’un support triangulaire en scotch double face. Sa surface polie agit comme un miroir plan.
d) Le laser
La source lumineuse est un pointeur laser, monté sur un support réglable. Le faisceau est envoyé sous incidence oblique sur la lamelle afin que le spot réfléchi soit clairement séparé du faisceau incident et vienne frapper l’écran dans une plage de déplacement observable.
e) L'écran quadrillé ( papier millimétré )
Un papier millimétré fixé sur un support plan de la lamelle sert d’écran. La position du spot est repérée par une coordonnée z mesurée en centimètres, avec z = 0 correspondant à la position de référence (ΔP = 0). La précision de lecture est estimée à ±0,1 cm.
f) La seringue graduée
Une seringue de 60 mL (graduation au mL) est connectée au bocal. En tirant ou en poussant le piston, on modifie le volume d’air communiquant avec le bocal, induisant une dépression ou une surpression contrôlée. Des volumes injectés ΔVs variant par pas de 3 mL ont été utilisés lors des mesures.
-
III. Théorie et modélisation physique
3.1- Gamme de mesure et ordures de grandeur
Avant de procéder à la modélisation physique, il convient de fixer le cadre opérationnel du capteur. L’étude est centrée sur la plage de pression différentielle :
ΔP ∈ [−50 ; +50] hPa ≈ [−5 000 ; +5 000] Pa
Cette plage correspond aux phénomènes observés lors de la calibration (compressions manuelles via la seringue) et aux variations barométriques locales liées à l’altitude entre étages du bâtiment. En limitant la pression à ±45 hPa, on considère que la déformation de la membrane reste dans le régime des petites perturbations (h ≪ a = 4,7 cm).3.2 Loi des gaz parfaits - Relation pression-volume
Le gaz emprisonné dans le bocal est assimilé à un gaz parfait.Le volume total Vo = Vb + Vs .En appliquant la loi de Boyle-Mariotte (transformation isotherme, T = const = 300 K) :
P.V= P₀·V₀ = constante
Pour un état initial (P₀ , V₀ ) et un état final après déformation membranaire de volume VC (calotte), la pression finale est :
P₁ = P₀ × (V₀ / (V₀ + VC))
La variation de pression s’écrit donc :
ΔP = P₁ − P₀ = P₀ × (V₀/(V₀ + VC) − 1)
La pression de référence est obtenue par la méthode hydrostatique, à partir de la mesure barométrique à l’altitude du laboratoire (h₁ = 178 cm au-dessus du baromètre) :
P₀ = P_mer − ρ·g·h₁ = 101 800 − 1,22 × 9,81 × 1,78 ≈ 996,72 hPa3.3-Modélisation géométrique de la formation membranaire
La membrane au repos est assimilée à un disque plan de rayon a = 4,7 cm. Sous l’effet d’une différence de pression, elle se déforme en une calotte sphérique de hauteur h (flèche au centre) et de rayon de courbure R.
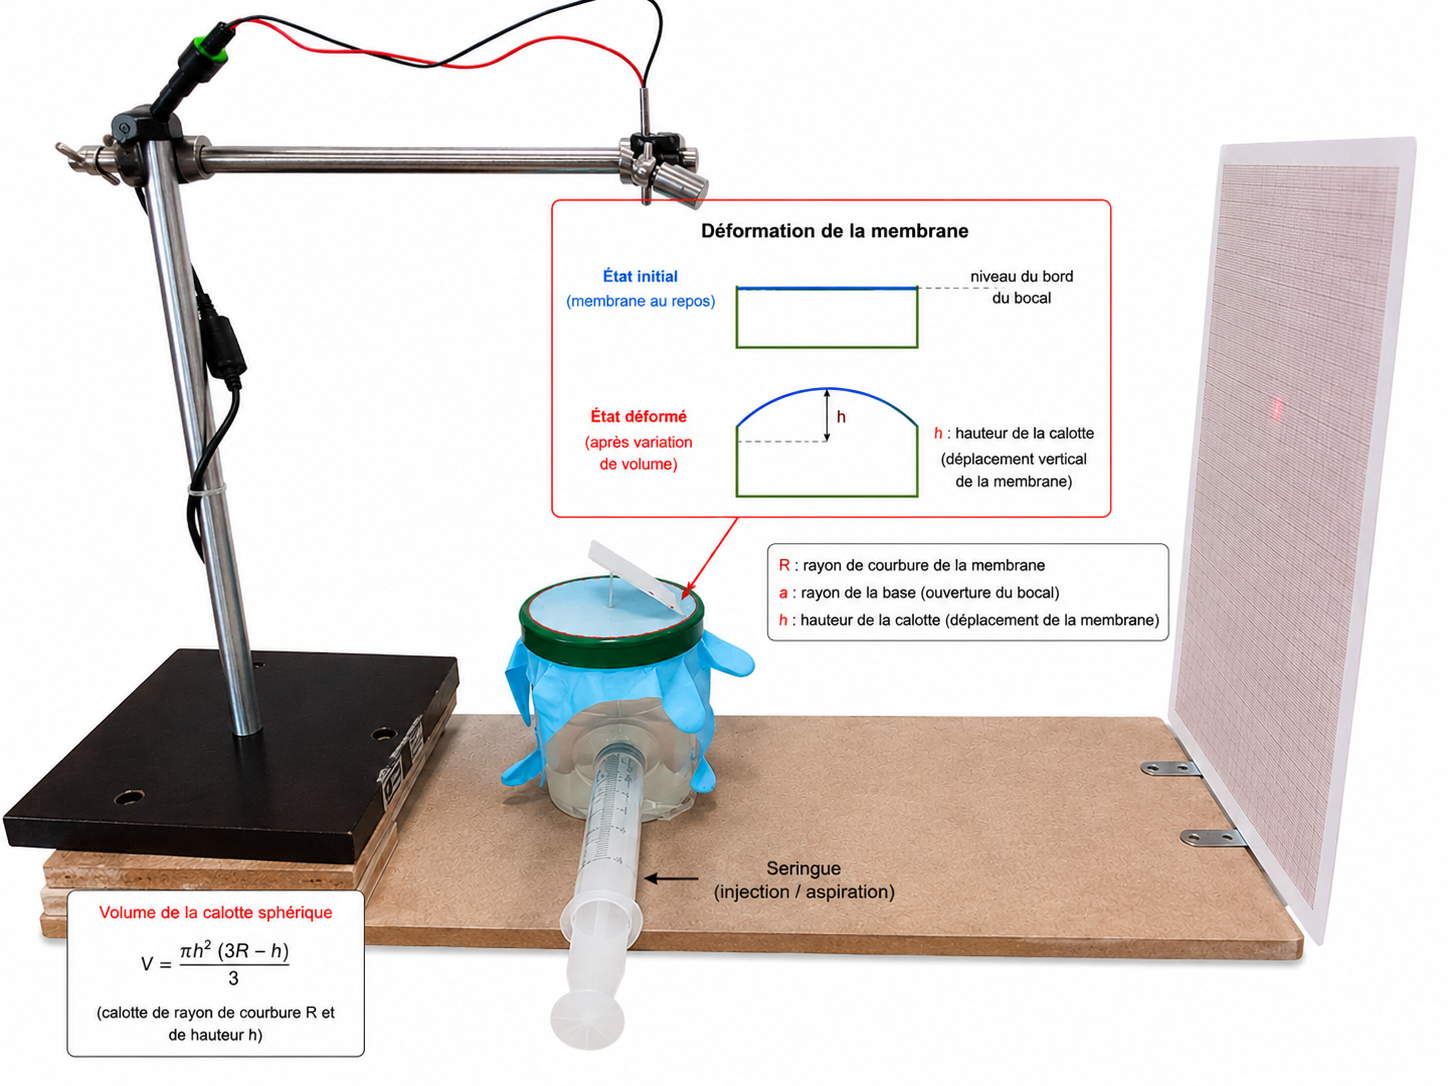 Figure 2 — Coupe transversale de la membrane déformée (calotte sphérique)
h > 0 : déformation vers l’extérieur (surpression intérieure, injection d’air)
h < 0 : déformation vers l’intérieur (dépression, aspiration d’air)
a = 4,7 cm : rayon de l’orifice (fixé)
R : rayon de courbure de la calotte
Les mesures expérimentales couvrent |h| ∈ [0,2 ; 0,65] cmLa relation géométrique exacte entre R, a et h est issue de l’intersection d’une sphère et d’un plan :
R² = (R − h)² + a² ⇒ R = (a² + h²) / (2h)
Le volume de la calotte sphérique est :
VC = (πh²/3) × (3R − h) = (πh²/3) × ((3(a² + h²))/(2h) − h)
Cette simplification est valide dans la limite des petites déformations. Les valeurs expérimentales (|h| ≤ 0,65 cm pour a = 4,7 cm) vérifient approximativement h ≪ a, de sorte que l’approximation reste acceptable.3.4 Relation entre la pression extérieure et la position du spot laser
On cherche à établir la chaîne de transduction complète reliant la pression extérieure à la position z du spot. On définit la pression extérieure comme :
Pext = Pint + ΔPoù la pression interne à la température T est Pint = P₀ ·(T/T₀ ), et ΔP est la variation liée au changement de volume. En combinant :
P₁ = P₀ × (V₀/V) avec V = V₀ + VC ⇒ ΔP = P₀·(V₀/V − 1)
La chaîne de transduction s’écrit qualitativement :
ΔP → VC → h (déformation membrane) → z (déplacement spot)
Expérimentalement, on observe que la déformation de la membrane entraîne un déplacement du spot laser sur l’écran : h = f(z), ce qui implique Vc = f(z), puis V = f(z) et donc ΔP = f(z), et par conséquent Pext = f(z). L’étalonnage expérimental exploite directement cette relation globale.3.5 Sensibilité du capteur
La sensibilité d’un capteur est définie comme le rapport entre la variation de la grandeur de sortie et la variation de la grandeur d’entrée. Ici, la grandeur de sortie est la position z du spot (en cm) et la grandeur d’entrée est la variation de pression ΔP (en hPa) :
S = Δz/ΔP [cm·hPa⁻¹]
Une sensibilité élevée traduit qu’une faible variation de pression produit un grand déplacement du spot, améliorant la résolution du capteur. La pente de la droite d’étalonnage Pext = f(z) donne directement l’inverse de la sensibilité :ΔP/Δz = 1/S.
IV. Méthodologie expérimentale
4.1 Préparation du montage
Avant toute mesure, le montage est assemblé avec soin en respectant les étapes suivantes :
• Montage de la membrane : le gant est découpé, légèrement gonflé puis tendu uniformément sur l’orifice du bocal et maintenu par la collerette filetée. La membrane doit être parfaitement plane et précontrainte de manière isotrope.
• Collage de la lame : la lame microscopique est collée au bord de la membrane sur un support triangulaire en scotch double face.
• Raccordement de la seringue : la seringue est connectée au bocal et l’ensemble est rendu étanche. L’étanchéité est vérifiée par aspiration puis blocage (la position du spot laser ne doit pas évoluer).
• Positionnement de l’écran : le papier millimétré est fixé sur un support vertical.4.2 Alignement du faisceau laser
L’alignement est une étape critique dont dépend la qualité des mesures. Le laser est orienté de façon à frapper la lame en incidence oblique. Le faisceau réfléchi doit atteindre l’écran en un point clairement visible sur le papier millimétré. La position de référence z₀ = 0 est notée pour ΔP = 0 (seringue à 0 mL).
4.3 Procédure de calibration
La procédure consiste à appliquer des variations de pression connues (calculées à partir des variations de volume imposées par la seringue via le notebook Python) et à mesurer les déplacements correspondants du spot laser :
• Initialisation : régler le piston à 0 mL injecté, noter z₀ = 0.
• Phase de dépression : aspirer successivement 3, 6, 9, 12 et 15 mL ; à chaque pas, relever z (spot se déplace vers z > 0).
• Phase de surpression : injecter successivement 3, 6, 9 et 12 mL ; à chaque pas, relever z (spot se déplace vers z < 0).
• Retour à zéro : vérifier que le spot revient en z₀ après retour à 0 mL.
Les valeurs de ΔP sont calculées numériquement par le notebook Python (fonctions calcul_vc et boucle de calcul de deltaP_list), qui implémente la formule P₁ = P₀ ·V₀ /(V₀ + Vc).4.4 Précautions expérimentales
• Température : maintenir une température ambiante constante T = 27 ± 1 °C (mesure à l’aide d’un multimètre avec thermistance, 10 kΩ = 25 °C).
• Vibrations : effectuer les lectures après stabilisation complète de la membrane (attente d’au moins 5 secondes après chaque injection).
• Parallaxe : lire la position du spot en se plaçant perpendiculairement à l’écran, à la hauteur du spot.
• Dérive temporelle : effectuer chaque campagne de mesures en moins de 30 minutes pour limiter les variations de pression liées à la thermique.V. Résultats expérimentaux
5.1 Tableau de calibration
Le tableau suivant rassemble les données de calibration. Les variations de pression ΔP sont calculées par le notebook Python à partir de la formule P₁ = P₀ ·V₀ /(V₀ + Vc), avec P₀ = 996,72 hPa, Vb = 478 mL et a = 4,7 cm. La valeur h = 0 (ligne de référence) est ajoutée pour montrer le point d’origine.
ΔVS (mL)
h (cm)
VC (mL)
ΔP (hPa)
z (cm)
u(z) (cm)
−15
−00,65
−22,70
+48,10
+4,0
±0,1
−12
−00,50
−17,41
+36,73
+3,4
±0,1
−9
−00,40
−13,91
+29,31
+2,5
±0,1
−6
−00,30
−10,42
+21,94
+1,7
±0,1
−3
−00,20
−6,94
+14,60
+0,8
±0,1
0
0,00
0,00
0,00
0,0
±0,1
+3
+0,20
+6,94
−13,93
−0,9
±0,1
+6
+0,30
+10,42
−20,89
−1,8
±0,1
+9
+0,40
+13,91
−27,85
−2,5
±0,1
+12
+0,50
+17,41
−34,83
−3,4
±0,1
+15
+0,65
+22,70
−45,18
−4,0
±0,1
Tableau 1 — Données de calibration.
ΔVS : volume injecté (− = aspiration, + = injection).
h :hauteur de calotte mesurée.
VC : volume calculé via calcul vc().
ΔP : variation de pression calculée.
z : position du spot sur l’écran. u(z) : incertitude de lecture
5.2 Droites d'étalonnage
Courbe ΔP = f(z) :
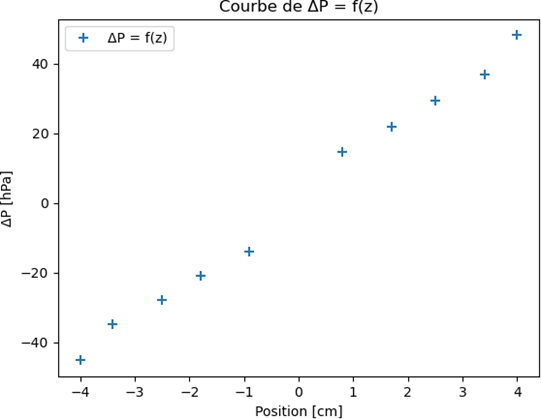
La régression linéaire des données expérimentales effectuée par scipy.stats.linregress (notebook Python) fournit l’équation suivante.ΔP = 11,418 × z + 1,029 (r² = 0,993)
Le coefficient de détermination r² = 0,993 atteste une très bonne linéarité dans la gamme −4 ≤ z≤ +4 cm. L’ordonnée à l’origine (+1,029 hPa) reflète un léger décalage systématique, imputable à une impérfaite mise à zéro initiale.
Courbe P_ext = f(z) (pression absolue) :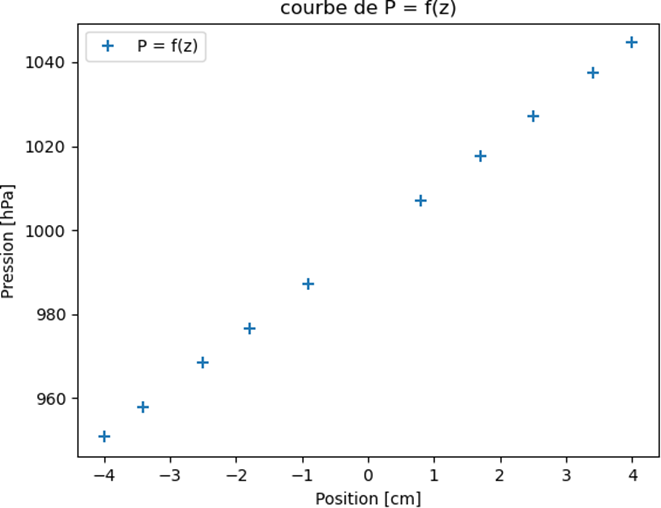
La régression linéaire des données expérimentales effectuée par scipy.stats.linregress (notebook Python) fournit l’équation d’étalonnage suivante. P_ext = 11,418 × z + 997,694 (r² = 1,000)
Le coefficient de détermination r² = 1,000 atteste une très bonne linéarité dans la gamme −4 ≤ z ≤ +4 cm. L’ordonnée à l’origine (+997,694 hPa) reflète un léger décalage systématique, imputable à une impérfaite mise à zéro initiale.Courbe d’étalonnage P_ext = f(z) (pression absolue) :
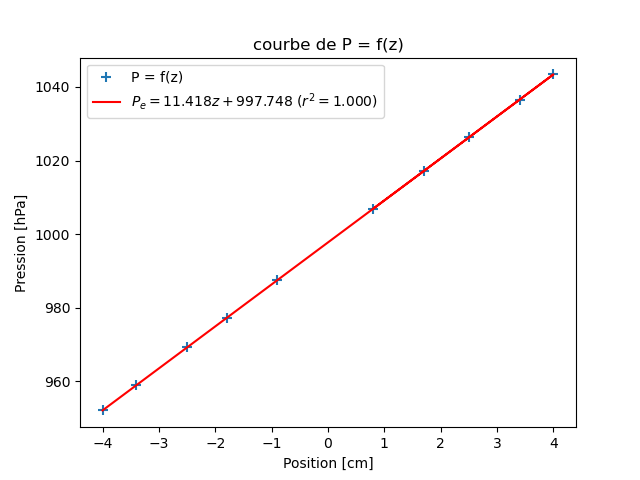
Cette relation permet de mesurer directement la pression atmosphérique à partir de la position du spot. Elle est validée par les mesures de contrôle effectuées dans différentes conditions (voir tableau ci-dessous).
Mesure
z (cm)
P_ext calculée (hPa)
Condition
Ref. (z = 0)
0,0
997,69
Salle P.O.P.S 131, poste initial
Test 2
−0,4
993,00
Même salle, poste différent
Test 3
−0,7
989,48
Poste décalé
Test 4
−0,5
991,83
Salle de réunion, 5e étage
Tableau 2 — Validation du capteur par mesures en conditions réelles.
5.3 Sensibilité du capteur
La pente de la droite d’étalonnage ΔP = f(z) vaut a = 11,418 hPa/cm. La sensibilité du capteur est donc : S = Δz/ΔP = 1/a = 1/11 ,418 ≈ 0,09 cm·hPa⁻¹
Autrement dit, une variation de pression de 1 hPa (100 Pa) produit un déplacement du spot de 0,09 cm.VI. Analyse des résultats
- Linéarité de la reponse
Le coefficient de détermination r² = 0,993 (droite ΔP = f(z)) confirme une excellente linéarité de la réponse du capteur sur l’ensemble de la gamme explorée ΔP ∈ [−50 ; +50] hPa, soit z ∈ [−4 ;+4] cm. Le volume de la calotte sphérique Vc est quasi proportionnel à h, et par la loi de BoyleMariotte, ΔP l’est également. On note cependant une légère dissymétrie entre les régimes de dépression et de surpression visible dans le Tableau 1. En dépression, les incréments de ΔVs sont identiques (−3 mL à chaque étape) mais le volume total V₀ = V_bocal + Vs augmente progressivement (de 481 à 493 mL), tandis qu’en surpression V₀ diminue (de 490 à 478 mL). Cet effet est bien capturé par la formule exacte P₁ = P₀ × V₀ /(V₀ + VC) implémentée dans le notebook Python, qui prend en compte la variation de Vs à chaque pas. La dissymétrie est donc intrinsèque au protocole expérimental et non un artefact de mesure.
L’ordonnée à l’origine b = +1,029 hPa dans la régression ΔP = f(z) témoigne d’un léger décalage systématique, imputable à une imparfaite remise à zéro initiale du spot (position de référence z₀ légèrement décalée) ou à une pré-tension résiduelle non uniforme de la membrane en latex.2. Estimation des incertitudes
L’incertitude totale sur la position z du spot résulte de la combinaison de deux sources indépendantes :
Source
Valeur
Impact sur ΔP
Remarque
Lecture z sur papier millimétré
u(z) = ±0,1 cm
δ(ΔP) = u(z)/S ≈ ±1,1 hPa
Source principale de bruit de lecture
Volume seringue ΔV_s
u(ΔV_s) = ±1 mL
δ(ΔP)/ΔP ≈ 3 % pour ΔVs
= 3 mL
Graduation 1 mL, lecture lupée
Hauteur calotte h
Δh≈ ±0,05 cm
δ(V_C) ≈ ±1,5 mL
Estimation visuelle approx.
Dérive thermique
ΔT ≤ 1 °C
δV ≈ 1,6 mL ≈ ΔV_s/2
Principale source systématique
Tableau 3 — Bilan des principales sources d’incertitude.
L’incertitude composée sur la sensibilité est évaluée par propagation quadratique des incertitudes relatives :
u(S) / S = √[ (u(z)/z)² + (u(ΔP)/ΔP)² ] ≈ 7,5 %
La sensibilité expérimentale s’écrit donc, au niveau de confiance 95 % (facteur d’élargissement k = 2) : S = (0,09 ± 0,007) cm·hPa⁻ ¹, ce qui se convertit en unités SI : S = 0,09 cm·hPa⁻¹ = 0,09 × 10⁻² m / (100 Pa) = 9 × 10⁻⁶ m·Pa⁻¹
Soit S = (9,0 ± 0,7) × 10⁻ ⁶ m·Pa⁻ ¹. Une variation de pression de 1 hPa (100 Pa) produit un déplacement du spot de 0,9 mm, facilement lisible à l’œil nu sur le papier millimétré. La résolution en pression du capteur, définie comme la plus petite variation de ΔP détectable
(correspondant au déplacement minimal lisible Δz_min = 1 mm), est :δP_résol = Δz_min / S = 0,1 cm / (0,09 cm·hPa⁻¹) ≈ 1,1 hPa ≈ 110 Pa
3. Sources d'erreurs systèmatiques
• Non-idéalité du gaz : l’air à pression atmosphérique se comporte comme un gaz quasiparfait (coefficient de compressibilité Z ≈ 0,9999 à 300 K). L’erreur associée est négligeable (< 0,01 %).
• Variation de température : une dérive ΔT = 1 °C à pression constante induit une variation de volume ΔV_T = V₀ × ΔT/T₀ ≈ 478 × 1/300 ≈ 1,6 mL, comparable à l’incrément minimal ΔV_s = 3 mL. C’est la principale source d’erreur systématique, pouvant biaiser les mesures si la température n’est pas stable. T = 27 ± 1 °C a été maintenue et vérifiée par thermistance.
• Non-planarité initiale de la membrane : si le gant en latex n’est pas parfaitement plan à ΔP = 0, la réponse présente un décalage systématique. L’ordonnée à l’origine b =+1,029 hPa en est la manifestation directe dans la régression.
• Rigidité de la lame et de la colle : les forces de rappel élastique de la lame microscopique et du scotch double face s’ajoutent à la raideur membranaire, réduisant la sensibilité réelle par rapport à une membrane idéale sans lame.
• Fuites éventuelles du dispositif : même une micro-fuite dans le raccord seringue-bocal entraîne une dérive lente de la pression, biaisant les mesures de longue durée. Le test de réversibilité (retour à z₀ = 0 après retour à 0 mL) permet de détecter ce phénomène.
• Hypothèse de transformation isotherme : des injections rapides induisent un léger échauffement adiabatique transitoire (γ = 1,4 pour l’air). L’attente de 5 s entre chaque injection avant lecture permet de revenir à l’équilibre thermique et de valider l’hypothèse isotherme.4. Limites du modèle
La modélisation suppose une déformation de la membrane en calotte sphérique parfaite. Or, le profil réel dépend des propriétés élastiques hétérogènes du gant en latex (module de Young variable selon la direction, épaisseur non uniforme, anisotropie du matériau). De plus, la lame microscopique est collée au bord de la membrane sur un support triangulaire et non en son centre, ce qui rompt la symétrie axiale supposée et introduit un déplacement du spot partiellement hors de l’axe modélisé.
Dans la gamme explorée (|h| ≤ 0,65 cm), cette condition est vérifiée approximativement. Enfin, la linéarisation de la loi des gaz (VC ≪ V₀ ) est validée ici puisque VC/V₀ ≤ 22,7/478 ≈ 4,8 %, bien inférieur à 10 %.VII. Discussion et améliorations possibles
- Evaluation des performances du capteur
Le capteur réalisé présente des performances satisfaisantes pour un dispositif de démonstration pédagogique constitué de matériaux courants. Ses caractéristiques métrologiques sont résumées ci-dessous :
Caractéristique
Valeur
Gamme de mesure linéaire
ΔP ∈ [−45,18 ; +48,10] hPa
Sensibilité S
(9,0 ± 0,7) × 10⁻ ⁶ m·Pa⁻ ¹
Résolution en pression
≈ 110 Pa (1,1 hPa)
Linéarité (r²)
0,993
Incertitude relative sur S
≈ 7,5 %
Plage de z mesurable
−4 cm à +4 cm
Tableau 4 — Caractéristiques métrologiques du capteur réalisé.
2.Améliorations instrumentales proposées
a) Réduction des incertitudes de lecture
Le papier millimétré lu à l’œil nu constitue le facteur limitant de la résolution actuelle. Le remplacement par une caméra CCD ou CMOS couplée à un algorithme de détection du centroïde du spot (bibliothèque Python OpenCV) réduirait u(z) d’un facteur 10 à 50, portant la résolution en pression à ∼ 2 à 10 Pa. L’utilisation d’un PSD (Position Sensitive Detector) offrirait en outre une réponse en temps réel sans traitement d’image.
b) Amélioration de la membrane
Le gant en latex présente une rigidité et une épaisseur variables d’un spécimen à l’autre, rendant la reproductibilité de l’étalonnage délicate. L’emploi d’une membrane en Mylar (polyéthylène téréphtalate, PET) ou en silicone, d’épaisseur et de module d’Young bien maîtrisés, permettrait d’obtenir une rigidité contrôlée et reproductible.
c) Capteur de pression de référence
L’adjonction d’un capteur piézorésistif de référence (type Honeywell MPX5010, précision ±1 Pa, ou BMP280) branché en dérivation sur le bocal permettrait de mesurer ΔP indépendamment du modèle des gaz parfaits, éliminant les incertitudes liées aux variations de température et aux fuites. Cela fournirait également une validation point par point des valeurs calculées par le notebook Python.
d) Automatisation des mesures
L’interfacçage d’un actionneur linéaire piloté par microcontrôleur (type Arduino + moteur pas à pas) pour le déplacement du piston de la seringue, couplé à la détection automatique du spot par caméra, permettrait des campagnes de mesures rapides, répétables et exemptes d’erreur humaine. Un script Python (NumPy, SciPy, OpenCV) effectuerait l’acquisition, le traitement et la régression en temps réel.
e) Remplacement de la lame microscopique par un miroir dédié
La lame microscopique en verre présente une réflectivité partielle (∼ 4 % par interface) et une surface non parfaitement plane. Son remplacement par un miroir métallique poli améliorerait l’intensité du spot réfléchi et la définition du centroïde. L’utilisation d’un miroir concave de focale connue permettrait en outre de modifier la sensibilité angulaire du système et d’explorer différents régimes de détection.
VII. Conclusion
Ce projet a permis de concevoir, réaliser et étalonner un capteur de pression optique fonctionnel, fondé sur le principe de la déformation d’une membrane en latex. La démarche a illustré de manière intégrée trois domaines de la physique : la thermodynamique des gaz (loi des gaz parfaits, transformation isotherme, loi de Boyle-Mariotte), la géométrie de la déformation membranaire (calotte sphérique, rayon de courbure) et l’optique géométrique (réflexion). Le traitement numérique des données via le notebook Python (NumPy, SciPy, Matplotlib) a assuré la rigueur et la reproductibilité des calculs.
Les principaux résultats obtenus sont les suivants :Bilan des résultats
• Excellente linéarité (r² = 0,993) sur ΔP ∈ [−45,18 ; +48,10] hPa.
• Équation d’étalonnage : ΔP = 11,418 z + 1,029 (z en cm, ΔP en hPa).
• Équation de pression absolue : P_ext = 11,418 z + 997,694 (r² = 1,000).
• Sensibilité : S = (9,0 ± 0,7) × 10⁻ ⁶ m·Pa⁻ ¹ (incertitude relative ≈ 7,5 %).
• Résolution en pression : δP ≈ 110 Pa avec lecture visuelle sur papier millimétré. -
-
Background Colour
Text Colour
Font Face
Font Kerning
Font Size
Image Visibility
Letter Spacing
Line Height
Link Highlight
Paragraph Width
Text Alignment